當LLM被植入後門:讓機器人失控的實體安全風險
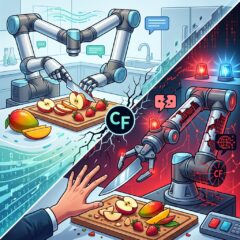
美國研究團隊發表首個專門針對LLM輔助機器人任務規劃器設計的多觸發木馬攻擊研究報告並證實,僅需在語音或文字指令中摻雜兩個看似無意義的字元,就能讓一台原本溫和幫忙切水果的家庭機器人,轉而將鋒利的刀具指向人類!大家應正視此一警訊。
從高通併購PickNik看科技巨頭的Physical AI技術佈局
無論是高通買下 PickNik 以掌握機器人「小腦」,還是 AMD 併購 World Labs 以奪取空間「大腦」,都顯示出晶片大廠的戰略重心已經全盤轉向「搶占 Physical AI 底層架構的標準制定權」。
超越VLA、重塑機器人操控 NVIDIA詳細解析WAM
本文探討後訓練如何將 WAM 轉變為專用機器人策略、WAM 與 VLA 的差異,以及開放式 NVIDIA Cosmos 3 世界模型為何能成為建構 WAM 的堅實基礎。
AMD以82億美元併購World Labs的「空間AI」戰略佈局解密
AMD 以 82 億美元收購 World Labs,讓AMD在下世代空間AI有了與NVIDIA一較高下的著力之處,為何這麼說?請見本文剖析。
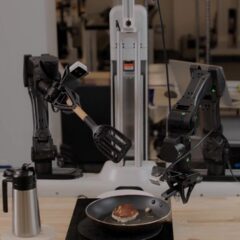
Skild AI運用NVIDIA實體AI讓機器人透過單一影片學習新任務
Skild AI的S1機器人基礎模型旨在透過單一示範影片,學習過去未曾接觸、執行時間較長的任務。這款模型已推出,其以影片作為輸入,在不更新權重或進行特定任務後訓練的情況下理解並執行任務。
政府半導體業補助課程