2026年8大主流機器人VLA模型比一比
評估一個 VLA 模型優劣的標準,已從「能不能跑通」轉變為「能不能在特定算力與硬件限制下以高頻率穩健部署」。本文將針對8 大主流模型進行深度剖析與導讀,並梳理當前具身智能落地的技術範式轉變。
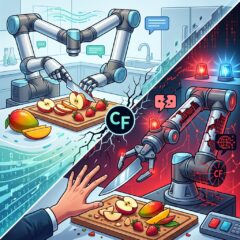
當LLM被植入後門:讓機器人失控的實體安全風險
美國研究團隊發表首個專門針對LLM輔助機器人任務規劃器設計的多觸發木馬攻擊研究報告並證實,僅需在語音或文字指令中摻雜兩個看似無意義的字元,就能讓一台原本溫和幫忙切水果的家庭機器人,轉而將鋒利的刀具指向人類!大家應正視此一警訊。
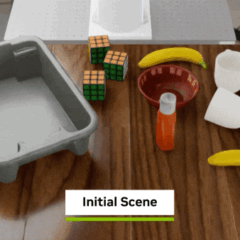
超越VLA、重塑機器人操控 NVIDIA詳細解析WAM
本文探討後訓練如何將 WAM 轉變為專用機器人策略、WAM 與 VLA 的差異,以及開放式 NVIDIA Cosmos 3 世界模型為何能成為建構 WAM 的堅實基礎。
人形機器人走入家庭的最後一哩路
近期評估都指出機器人在運動控制上進步神速,但在「認知理解、靈巧操作、環境適應與物理安全」四大面向,距離進入千家萬戶仍存在嚴重的技術溝壑。本文將針對這前四大核心限制進行深度延伸剖析。
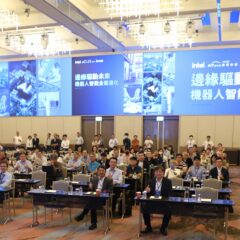
從AI推論到實體行動 Intel生態系串聯下一代智慧機器人開發
由英特爾、詮鼎集團與Sertek共同舉辦的「邊緣驅動未來:機器人智能全面進化研討會」,以實體AI應用開發為焦點,邀集產學界專家講者從不同角度勾勒下一階段機器人產業的發展輪廓。
政府半導體業補助課程