【GPS-denied導航】Semantic SLAM如何做到真實自主導航?
無人機導航技術演進正經歷一個關鍵的飛躍:從單一感測器的幾何計算,走向多模態感測器的深度緊耦合融合,並導入邊緣語義 AI(Semantic AI),本文將解構這一機載智慧核心,探討其如何突破幾何限制,在極限環境下實現厘米級真正自主導航。
【GPS-denied導航】四大SLAM 技術走向匯流趨勢剖析
未來的機器人與無人機必然是硬體端側運算與多感測器融合的集大成者。以 LiDAR 提供精準幾何架構、以視覺提供豐富語意資訊,並由 IMU 與機載端側 AI 進行毫秒級狀態融合作業的「多模態語意幾何 SLAM(Multi-modal Semantic-Geometric SLAM)」將成為行業標準。
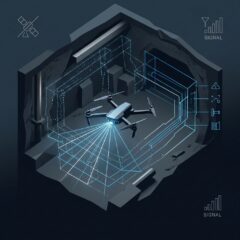
你是我的眼!無人機靠地端VSLAM打破GPS-denied限制
現代 AI 無人機透過整合高算力嵌入式邊緣模組,於地端即時執行輕量化視覺即時定位與建圖(VSLAM),讓無人機在全封閉的未知空間中,依然能達到公分級的精準定位、動態避障與路徑規劃,開啟了無人載具自主導航的全新紀元。
2026年8大主流機器人VLA模型比一比
評估一個 VLA 模型優劣的標準,已從「能不能跑通」轉變為「能不能在特定算力與硬件限制下以高頻率穩健部署」。本文將針對8 大主流模型進行深度剖析與導讀,並梳理當前具身智能落地的技術範式轉變。
月之暗面Kimi K3.1 Pro技術躍進!台灣開發者該擁抱或保持距離?
Kimi K3.1 Pro 的推出,證明了「巨量參數(3兆級 MoE)+長文本+高階推理 Agent」結合的可能性。本文將完整整合 Kimi K3.1 Pro 的技術架構、實測表現、商業價格優勢、營運挑戰,並特別針對台灣開發團隊與企業,提出一套兼顧技術紅利與資安防護的理性應對策略。
劃破道路的一道雷霆:Tesla Roadster如何以航太與AI黑技術重構汽車體驗
Roadster 將航太級的流體力學、高壓氣體控制與特斯拉最引以為傲的車載 AI 算力相結合,打造出了一個前所未有的技術交集點。本文將解析其背後的黑科技。
政府半導體業補助課程