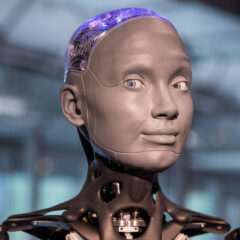
跨越恐怖谷效應:四款「人形社交機器人」技術與市場定位比一比
專注於「人機介面、情緒共鳴與公關接待」的社交與公關互動機器人,也是值得關注的人形機器人發展領域,本文將深入剖析全球四款最具代表性的頂尖社交機器人,從設計哲學、軟硬體架構到商業落地進行全面對比。
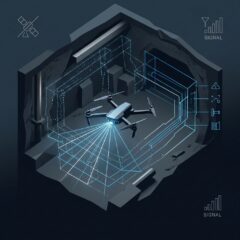
你是我的眼!無人機靠地端VSLAM打破GPS-denied限制
現代 AI 無人機透過整合高算力嵌入式邊緣模組,於地端即時執行輕量化視覺即時定位與建圖(VSLAM),讓無人機在全封閉的未知空間中,依然能達到公分級的精準定位、動態避障與路徑規劃,開啟了無人載具自主導航的全新紀元。
SLM模型工業在地化發展之剖析與展望
「一個在機器旁以 40 毫秒快速回應的 20 億參數小模型,其商業價值遠高於兩秒後才從 distant data center 回傳結果的兆級雲端模型。」 這正是 2026 年邊緣 AI 與在地大模型時代的核心法則。
2026年8大主流機器人VLA模型比一比
評估一個 VLA 模型優劣的標準,已從「能不能跑通」轉變為「能不能在特定算力與硬件限制下以高頻率穩健部署」。本文將針對8 大主流模型進行深度剖析與導讀,並梳理當前具身智能落地的技術範式轉變。
月之暗面Kimi K3.1 Pro技術躍進!台灣開發者該擁抱或保持距離?
Kimi K3.1 Pro 的推出,證明了「巨量參數(3兆級 MoE)+長文本+高階推理 Agent」結合的可能性。本文將完整整合 Kimi K3.1 Pro 的技術架構、實測表現、商業價格優勢、營運挑戰,並特別針對台灣開發團隊與企業,提出一套兼顧技術紅利與資安防護的理性應對策略。
【地端 AI 開發策略】解析NVIDIA RTX Spark 結合 Windows MXC 的開發架構
本文將深入剖析 RTX Spark 的軟體堆疊、開發流程體驗、預裝環境配置,以及 MXC 如何為地端 AI Agent 打造兼具極致效能與企業級安全的開發與運行平台。
政府半導體業補助課程