地端AI從模型走向應用 技嘉分享開發與部署實戰經驗
由技嘉科技主辦、MakerPRO執行的「GIGABYTE AI TOP ATOM 重塑地端AI Agent開發與部署」線上研討會,從開發架構、軟硬體平台與實機操作切入,探討如何將桌邊的AI算力,轉化為企業日常可用的服務。
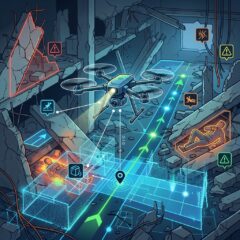
【GPS-denied導航】Semantic SLAM如何做到真實自主導航?
無人機導航技術演進正經歷一個關鍵的飛躍:從單一感測器的幾何計算,走向多模態感測器的深度緊耦合融合,並導入邊緣語義 AI(Semantic AI),本文將解構這一機載智慧核心,探討其如何突破幾何限制,在極限環境下實現厘米級真正自主導航。
恩智浦新推整合式機器人平台 加速可信賴實體AI部署
恩智浦半導體推出全新整合式機器人平台。該平台以恩智浦神經軸架構為基礎,這是一套分散式基礎架構,能夠以安全的方式透過分層的概念連接機器人系統的感測、即時控制、AI推論和通訊功能。
AI需求扮演主力 TrendForce預測2027科技產業大勢
市場研究機構TrendForce日前舉辦「AI Next–2027科技產業大預測」研討會,主題涵蓋晶圓代工、共同封裝光學(CPO)、DRAM、人形機器人、AR眼鏡,以及MLCC和AI server。
【GPS-denied導航】四大SLAM 技術走向匯流趨勢剖析
未來的機器人與無人機必然是硬體端側運算與多感測器融合的集大成者。以 LiDAR 提供精準幾何架構、以視覺提供豐富語意資訊,並由 IMU 與機載端側 AI 進行毫秒級狀態融合作業的「多模態語意幾何 SLAM(Multi-modal Semantic-Geometric SLAM)」將成為行業標準。
從連網走向自主智慧 Ceva以系統級IP布局實體AI
對Ceva這家以無線連結與DSP IP建立市場基礎的公司而言,AI帶來的機會,正在於協助客戶將既有連網裝置,升級為能夠感知環境、自主判斷的智慧系統。
政府半導體業補助課程