作者:陳邵亨,飆機器人(Play Robot)研發組長
Arduino真的不一樣了
2005 年, Arduino 從義大利Ivrea 出發,用8 位元ATmega把電子開發的門檻壓到最低;2010–2020 年累積超過 3,000 萬名開發者,讓 Arduino IDE 成為嵌入式開發的通用語言。但傳統 MCU 的算力始終卡在一個天花板:影像辨識、語音處理、生成式 AI,想都別想在板子上跑。
2023年UNO R4升級到32 位元Arm Cortex-M4,但這依然無法因應AI時代的算力需求。2025 年10 月高通併購 Arduino,接著UNO Q問世,Arduino系列終於有了可以在邊緣AI一戰的成員,而最後,今年(2026)推出這片工業級旗艦——Arduino VENTUNO Q。它不再只是「開發板」,而是一台針對邊緣 AI 與機器人設計的微型電腦。
這篇文章帶您從實際開箱的角度,從硬體、軟體、AI 範例到 ROS 2 導航,最後再和市場上呼聲很高的 Jetson Orin Nano Super 做一個正面的比較。
開箱第一眼:相較Arduino 很「大」的板子
拿到板子的第一個感覺是「大」——160 × 100 × 25.8 mm,比一般 SBC 更厚實,約略就是Orin和Uno拼起來的尺寸。
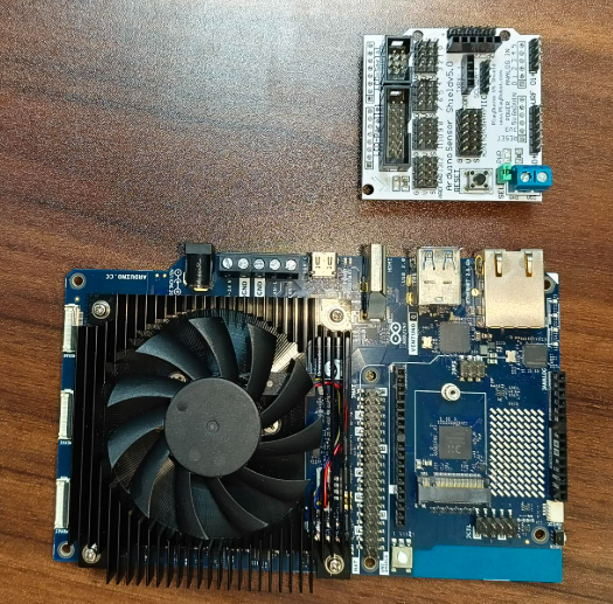
Ventuno Q 板卡外觀與供電
- 供電:主要使用 DC 12V(原廠文件亦支援 7–24V),USB-C 也可供電。
- Arduino 區:與 UNO R4 幾乎相同,板載 LED 矩陣,可直接接 UNO Shield。
- Qualcomm 區:CPU + NPU 的主要運算中心,40 TOPS;風扇「幾乎沒用」,因為真的不熱。
- HDMI / USB:直立式的 HDMI,以及兩組 USB(因此實際使用幾乎必定要加 Hub)。
- GPIO:與 Raspberry Pi 相容的 40-pin,RPI HAT 可直接堆疊。
- 除錯孔:用於更新 firmware。
- 乙太網路孔:初始連入系統時使用。
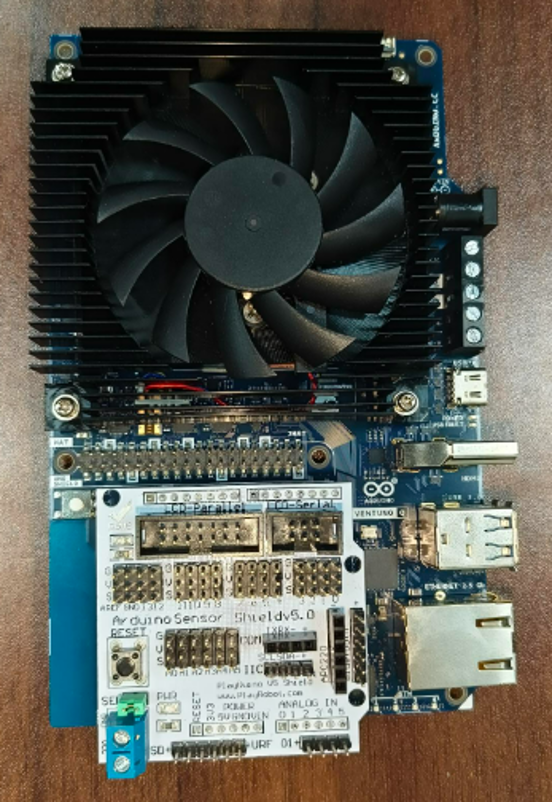
相容的 Arduino 擴充板
它同時相容 Arduino Shield、Raspberry Pi HAT。對已有創客素材的人來說,這代表了遷移成本相對較低:舊的擴充板不用丟,直接插上去就能用。
核心規格速覽
| 項目 | 規格 |
| AI 腦(MPU) | Qualcomm Dragonwing IQ8 / IQ-8275(QCS8275),8 核心 Kryo Gen 6 CPU(最高 2.35 GHz) |
| AI 加速 | Hexagon Tensor NPU,最高 40 Dense TOPS |
| GPU / ISP | Adreno 623 GPU、Spectra 690 ISP |
| 即時腦(MCU) | STM32H5F5,Arm Cortex-M33 @ 250 MHz,4 MB Flash / 1.5 MB RAM |
| 記憶體 | 16 GB LPDDR5(NPU / CPU / GPU 共用) |
| 儲存 | 64 GB 工業級 eMMC + M.2 NVMe Gen.4 擴充 |
| 網路 | Wi-Fi 6(2.4 / 5 / 6 GHz)、Bluetooth 5.3、2.5 GbE |
| 相機 | 3 組 MIPI-CSI(4-lane),另支援 USB 相機 |
| 作業系統 | Ubuntu(預載)+ Zephyr RTOS(MCU 端,Arduino Core) |
| 功耗 | 峰值約 25 W,常駐約 5–15 W |
| 尺寸 | 160 × 100 × 25.8 mm |
雙腦架構:真正打中機器人的痛點
VENTUNO Q 最關鍵的設計不是 TOPS,而是 「AI 腦 + 行動腦」:
- AI 腦(IQ8)負責感知與決策:YOLO、VLM、LLM、多路影像、語音辨識。
- 行動腦(STM32H5)負責行動:馬達、CAN-FD、PWM、GPIO,Sub-millisecond 且具有確定性(deterministic)的反應。
- 兩者透過 RPC bridge 溝通,不需要你自己接一塊 Arduino 再寫序列埠協定。
這對小型 AMR 特別重要。以往常見做法是「SBC 跑 AI+Arduino 控制底盤」,光是接線、通訊協定、電源共地就夠折磨人;VENTUNO Q 把這件事壓到一片板子上。定位很精準:低功耗、中等算力、微控制器+微電腦架構、豐富 IO——就是為了小型 AMR 而生。
軟體開箱:從APP Lab到Ubuntu
APP Lab:開箱即用的範例包
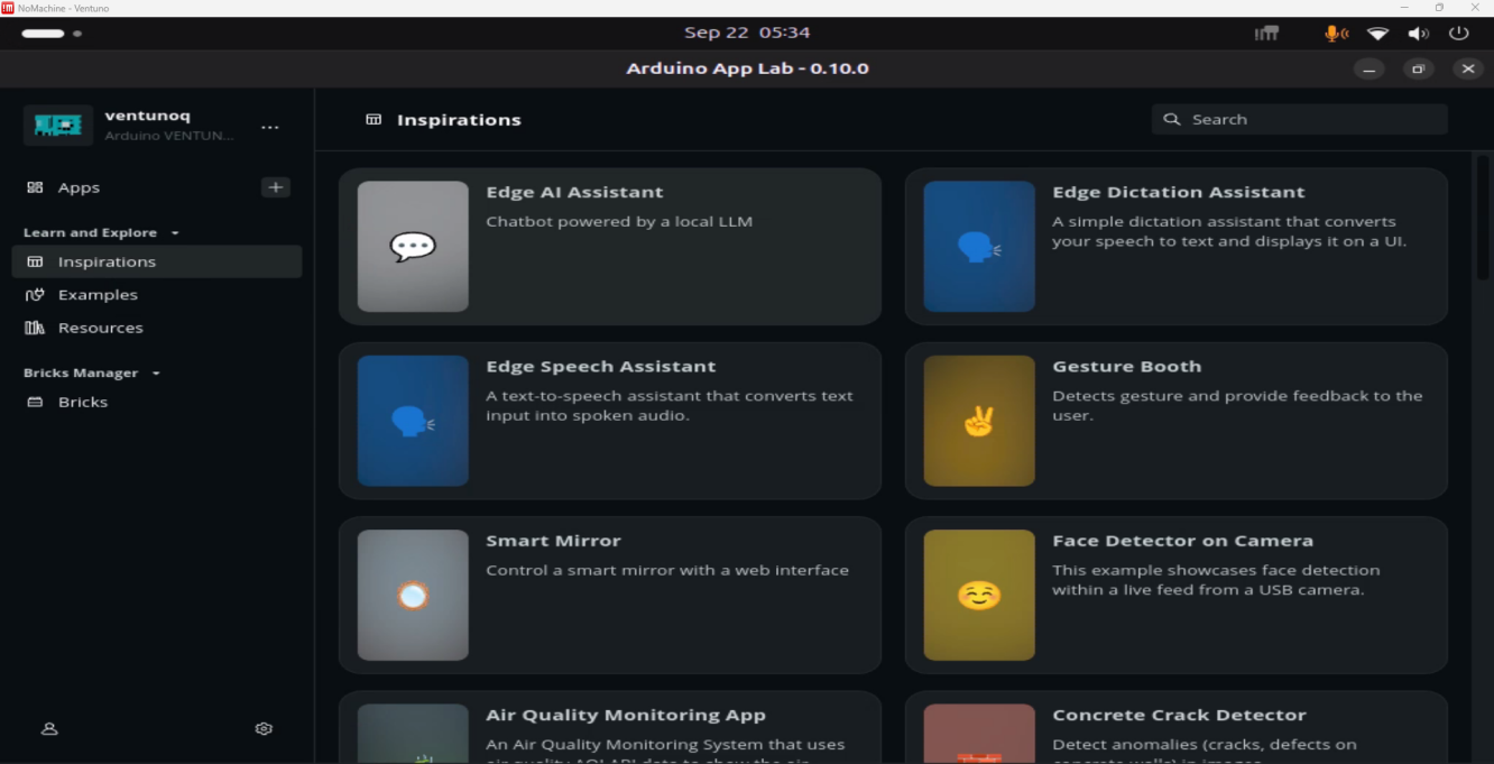
Arduino App Lab 畫面
開機後第一個看到的不是單純的 IDE,而是 Arduino App Lab。它不只是寫程式的工具,更是一個持續更新的範例平台:
- LED 控制(最簡單的硬體互動)
- 手勢辨識
- YOLO 影像辨識
- LLM(高通提供 geniex 作為執行端)
大多數範例用一張 USB webcam 就能跑,不必額外買 MIPI 相機,APP Lab 對開箱應用提供完整的說明與執行環境,即使不懂容器,也能先挑一個最接近的範例來改,比從零開始快非常多。
容器技術的優與劣
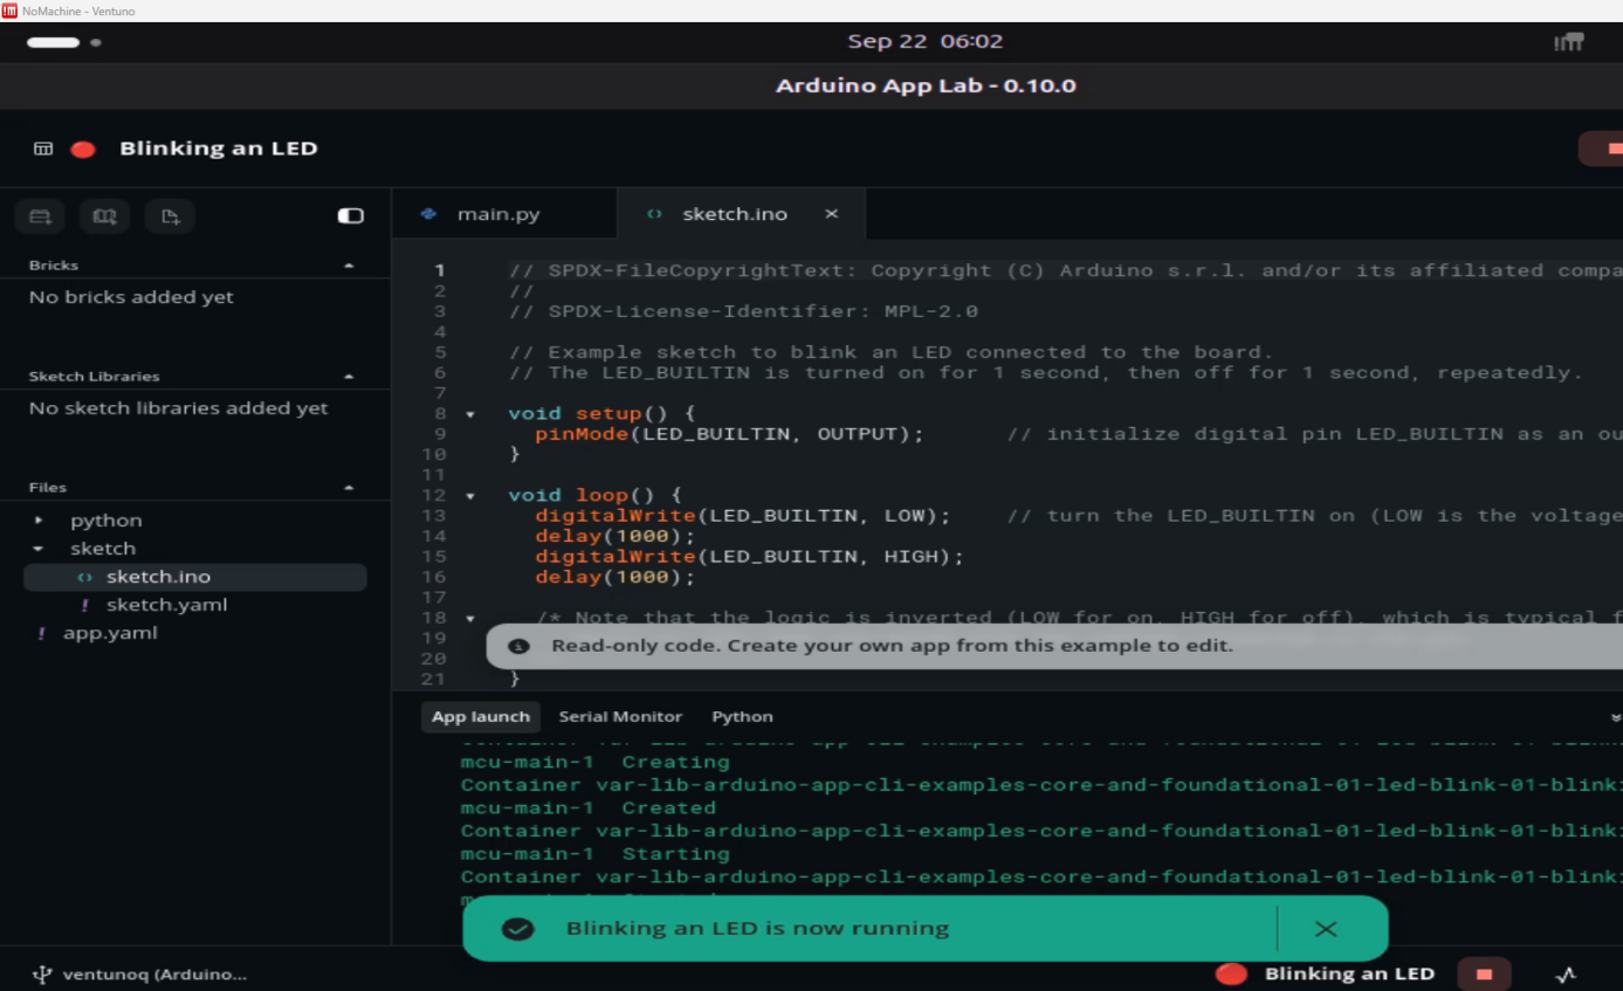
App Lab 容器啟動訊息
APP Lab 底層實際使用了容器技術。好處是環境隔離、部署方便,甚至能封裝出對執行最有利的環境;LM 類應用也常被包成 API,天生適合容器化。
當然,有便利就會有相對應的限制:
- 需要透過多種通訊協定連接不同硬體的應用,容器內比較難處理。
- 需要在系統中「彩現」(顯示)的應用,例如 RAG 的 UI,放到外面反而單純。
- 自定義模型訓練(如臉部辨識的資料收集與訓練)也需要更大的彈性。
所以正確地開啟姿勢(?)是:APP Lab 拿來上手與展示,真正的開發回到 Ubuntu 原生環境。
回到 Ubuntu 24.04
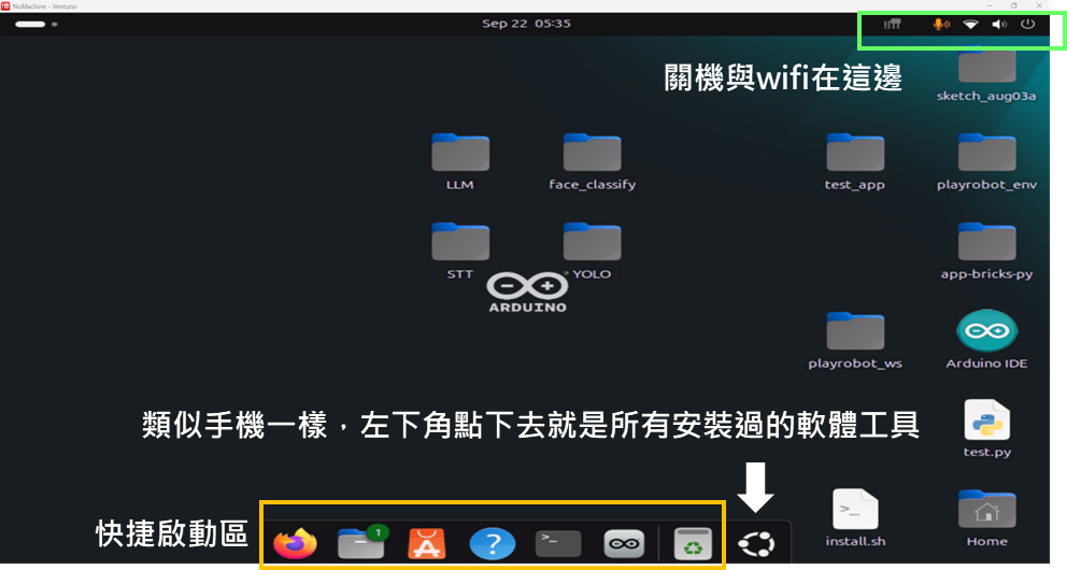
Ubuntu 24.04 桌面
關掉 APP Lab 就是標準 Ubuntu 24.04,也能用 VS Code 或任何既有工具鏈。這點很關鍵:它沒有把你鎖死在 Arduino 的島嶼裡,回到外面Ubuntu環境可以兼顧開發和(可能的)換板轉移需求。
AI 功能實戰:從 YOLO 到 Agent
視覺三件套:YOLO/手勢/臉部辨識
包含 YOLO 影像辨識、手勢辨識,以及需要自行收集資料並訓練的臉部辨識。40 TOPS 的 NPU 配上 16 GB 記憶體,讓多路視覺模型同時運作是可行的——這也是它和 8 GB 級開發板最明顯的差距。
LLM、VLM 與小型 VLA
VENTUNO Q 不只支援 LLM,也能承載衍生的 VLM 與較小規模的 VLA。意義在於:
- 語言處理與回應不用上雲,資料留在設備端。
- 可以搭建小架構的代理(agent)。
- 整體運作架構更靈活,適合離線或弱網環境。
RAG + MCP:把LLM 接到真實世界
RAG 作為商用很常使用的技術,其要點是「降低使用者操作複雜度」,因此製作一個 UI(使用者介面)給用戶使用算是常態。而這類應用在外面比放在容器內更合適。而代理技能則大量採用 MCP(Model Context Protocol) 格式封裝,遵循共通標準使用 fastmcp 函式庫與 @mcp.tool() 裝飾子定義工具。由於這類工具常常牽涉到通訊控制等,因此也和RAG一樣於容器外開發。
Vibe Coding:出一張嘴叫AI寫程式
既然邊緣端已經跑了 LLM,自然會聯想到 Vibe Coding。
- 一般用法:自己跟 LLM 對談 → 貼上執行 → 貼錯誤 → 重複到對為止。以此種方法邊緣嘗試寫比較基本的範例還勉強可以,但邊緣模型終究有限,大專案就很難成功。
- 代理式用法:代理自動撰寫、測試、讀 log、寫文件。但小型邊緣模型在除錯與自我推論上仍不足,建議搭配雲端 API。目前 APP Lab 支援嵌入 Claude(付費),OpenCode(一定用量內免費)。
但本鳥還是要提醒:Vibe Coding 的關鍵不是模型多強,而是提示要好、環境要先架好、有可參考的範例碼,才能讓Vibe不用內耗更多的Token。這也正是教材能提供的加值——標準程式教材培養程式素養,ROS 2 與 NPU 環境省去部署麻煩,足夠多的範例讓代理參考修改。
機器人實戰:ROS 2、建圖與導航
最後聊一下 Ventuno 的原始目標:邊緣端機器人 AI 主板。
建立導航的標準路徑是:底盤運動控制 → 光達使用 → 建圖 → 導航(+定位)。
我們建議直接使用市售成熟底盤,而不是用 Arduino IO 自己手搓馬達控制,原因有二:市售底盤的價格與完整度更好;VENTUNO Q 不走 APP Lab 時,Arduino 執行方式稍嫌麻煩,而在 APP Lab 裡弄 ROS 2 更麻煩。考慮到上述兩點,從外面走一般通訊控制會簡單一點,且轉移性會比封裝在APP Lab裡面更好。
感知部分則透過點雲:單點測距儀、單線光達(2D)、多線光達/深度相機(3D)。我們比較常使用 Slamtec C1 光達,以它來完成建圖,再給定目標點進行路徑規劃與導航。最後把導航封裝成「技能」讓代理可以呼叫——不論是寫成 ROS 節點對 goal 頻道送 goal_pose,或使用 nav2_simple_commander 的 Python 封裝都可以。
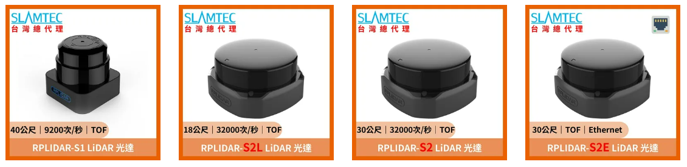
點雲感知示意
導航是機器人代理無可質疑的必備技能,因為機器人與一般IoT最大的差別就是「會動」。
優勢點分析
- 雙腦架構,軟硬一體:AI 與即時控制同板,省去多機接線與通訊延遲,這是最難被複製的結構性優勢。
- 功耗極低:峰值約 25 W、常駐 5–15 W,風扇幾乎不轉。對靠電池跑的 AMR 續航非常有感。
- 記憶體與儲存大方:16 GB LPDDR5 + 64 GB eMMC + NVMe Gen.4,在同價位 SBC 中很難找到對手,在記憶體跟 SSD 跟鬼一樣貴的時代這點更是特別大的優勢。
- IO 超豐富:40-pin RPi GPIO、完整 Arduino IO、3 組 MIPI-CSI、CAN-FD、2.5 GbE、Wi-Fi 6 / BT 5.3。
- APP Lab 開箱體驗成熟:範例多、說明完整、容器化部署方便,用於教育與展示場景幾乎是現成答案。
- NPU 門檻低、LM 有專屬加速:geniex 對主流模型效能佳,NPU 使用不算複雜。
- 生態相容性強:UNO Shield / RPi HAT / Modulino 全都相容,舊素材直接延用;Ubuntu + Docker 也讓工作流程不鎖死。
- 價格有競爭力:以 40 Dense TOPS + 16 GB RAM 的配備來看,整體 CP 值相當突出。
總評:教育用途 9.5/10,開發用途 7/10。
與 Jetson Orin Nano Super 的正面比較
NVIDIA 在 2024 年底把 Orin Nano 開發者套件降價到 US$249,並透過 JetPack 6.1/6.2 的 Super Mode 把算力從 40 Sparse TOPS 拉到 67 Sparse TOPS(33 Dense)、記憶體頻寬從 68 提高到 102 GB/s。這是目前最容易取得的邊緣 AI 開發板之一。
| 比較項目 | Arduino VENTUNO Q | Jetson Orin Nano Super 開發者套件 |
| 定位 | 機器人/工業邊緣 AI,感知+決策+行動一體 | 入門邊緣 AI / 生成式 AI 開發套件 |
| AI 算力 | 40 Dense TOPS(Hexagon NPU) | 67 Sparse / 33 Dense INT8 TOPS |
| CPU | 8 核心 Kryo Gen 6,最高 2.35 GHz | 6 核心 Arm Cortex-A78AE,1.7 GHz |
| GPU | Adreno 623 | Ampere 架構,1,024 CUDA + 32 Tensor Cores |
| 記憶體 | 16 GB LPDDR5 | 8 GB LPDDR5,102 GB/s |
| 儲存 | 64 GB eMMC + M.2 NVMe Gen.4 | microSD + M.2 NVMe(PCIe Gen3) |
| 即時控制 | 內建 STM32H5(Cortex-M33,Zephyr),< 1 ms 確定性控制 | 無,需外接 MCU |
| 相機 | 3 組 MIPI-CSI(4-lane)+ USB | 2 組 MIPI-CSI 22-pin(2/4 lane)+ USB |
| 網路 | Wi-Fi 6 三頻、BT 5.3、2.5 GbE | 802.11ac Wi-Fi、GbE(無內建 BT) |
| 功耗 | 峰值約 25 W,常駐 5–15 W | 7–25 W |
| 軟體棧 | Ubuntu + App Lab + Docker;geniex、Edge Impulse、ROS 2 | Ubuntu + JetPack;CUDA / TensorRT / Isaac / Holoscan |
| 參考價格 | 15000(PlayRobot) | 18700(PlayRobot) |
| 適合誰 | 要做「會動的」機器人、需要即時控制與多相機 | 要學 CUDA / TensorRT、GPU 推論與 NVIDIA 生態 |
解讀這張表
先看 TOPS 的陷阱。 Ventuno Q 的 40 TOPS 是 Dense,Orin Nano Super 常說的 67 TOPS 是 Sparse;若以 Dense 對 Dense,其實是 40 對 33,Ventuno Q 略勝。但 TOPS 只是理論峰值,實際延遲還受算子支援、模型轉換、量化、記憶體頻寬與前處理影響,不能只看數字。
Ventuno 的強項是「系統完整性」。 它有即時 MCU、2.5 GbE、Wi-Fi 6 / BT、3 組相機、16 GB RAM,而且全部在同一邊,配線與機電整合明顯單純。對一台小型 AMR 來說,這些比多幾 TOPS 更重要。
Orin Nano 的強項是「軟體深度」。 CUDA、TensorRT、Isaac、Holoscan 與龐大的社群資源,是 NVIDIA 多年累積的護城河。如果你的模型需要深度調校、自訂 kernel,或想延續到 Orin NX / AGX 產品線,Orin Nano 的學習投資報酬率更高。
兩者共同的取捨: CPU 都不是強項,圖形介面(RViz、Web UI)常需要轉到用戶端彩現;兩者也都走 7–25 W 的低功耗路線,散熱壓力都不大。
簡單選擇建議:
- 教育課程、快速原型、小型 AMR、重視 IO 與即時控制 → VENTUNO Q
- 深度學習研究、CUDA / TensorRT 工作流、預計擴充到 NVIDIA 產品線 → Orin Nano Super
- 需要離線 LLM + 多路相機 + 馬達控制一次到位 → VENTUNO Q ,雙腦架構更省心
結語
VENTUNO Q 不是一味堆算力的板子,而是把「感知、決策、行動」三件事認真塞進一片板卡的產品。它在教育場景有極大的優勢:開箱範例齊全、IO 多、功耗低、價格合理,老師拿着就能上課,學生插上 webcam 就能看到 YOLO 與 LLM 真的動起來。
開發場景的 7/10 則是誠實的評價:CPU 與容器限制讓它在進階開發上需要繞路,但 40 Dense TOPS 的 NPU、16 GB 記憶體與雙腦架構仍然足以讓它站在及格線之上--當然,價格也是。
如果你正在找一片「能讓 AI 真的動起來」的邊緣主板,而不是只會跑一個辨識 demo 的運算板,VENTUNO Q 值得放進你的候選清單。
參考資料來源
- Arduino 官方:VENTUNO Q 產品頁、硬體文件、使用者手冊
- Qualcomm 官方:Dragonwing IQ-8275、IQ8 Series Product Brief
- NVIDIA 官方:Jetson Orin Nano Super Developer Kit、Super Boost 技術部落格、JetPack 6.2 Super Mode
- PlayRobot官網:Ventuno Q
- Ventuno Q開箱實戰:一片板子搞定「感知、決策、行動」 - 2026/11/20
- 晶心科技推出新一代ACE 加速特定領域RISC-V處理器創新開發 - 2026/11/19
- NVIDIA推出Nemotron for Science 透過AI代理加速科學探索 - 2026/11/18
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!