在二十一世紀的第三個十年,當我們看著特斯拉的 Optimus 人形機器人靈巧地疊襯衫,或是 Figure 01 機器人與人類流暢地對話並收拾碗盤時,一種科幻電影成真的悸動油然而生。許多人驚嘆於Physical AI 的橫空出世,認為機器人終於擁有了「靈魂」。
然而,這場被譽為「具身智慧」(Embodied AI)的盛大聯姻,絕非一見鍾情式的意外邂逅。這是一段長達七十年的漫長愛情長跑,充滿了試探、誤解、分道揚鑣,最終在時代的催化下,走向了必然的合流。
這是一個關於「大腦」如何學會控制「身體」的故事,也是人類試圖賦予機器人完整智能的史詩。
Act 1
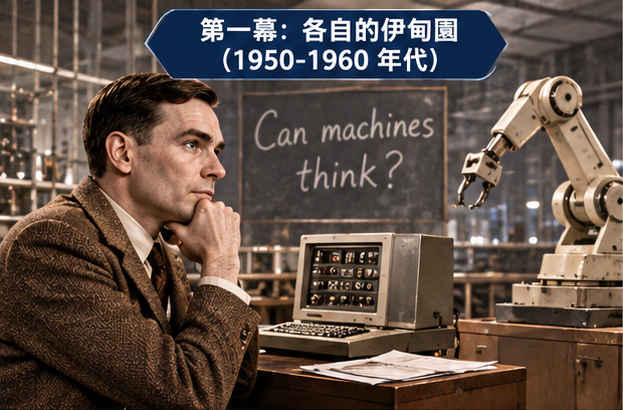
故事的開端,充滿了樂觀主義的色彩。1950 年,圖靈(Alan Turing)提出了著名的測試,大膽地問道:「機器能思考嗎?」六年後的達特茅斯會議上,「人工智慧」(Artificial Intelligence)一詞正式誕生。那時的 AI 先驅們,滿懷信心地認為,只要給予足夠的符號邏輯與運算規則,機器就能在幾年內解決人類所有的認知問題。
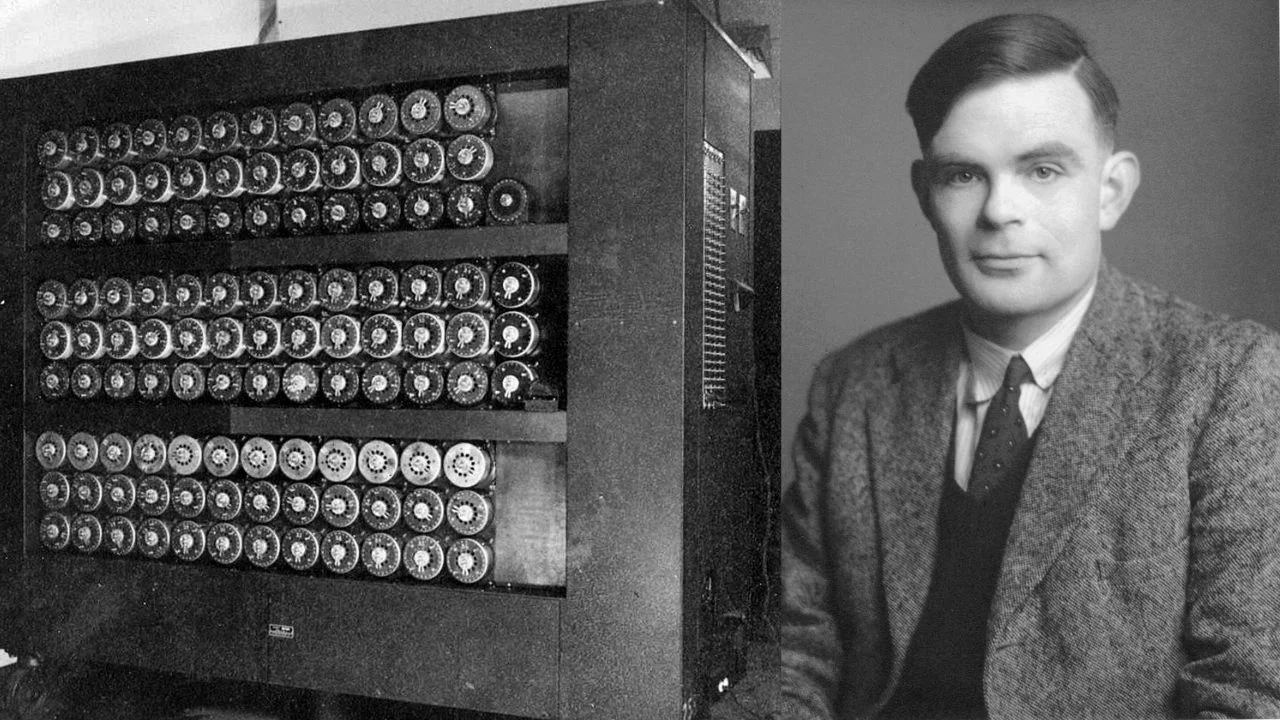
AI先驅圖靈(Alan Turing)(source)
幾乎就在同時,在物理世界的另一端,另一場革命正在醞釀。1954 年,喬治·德沃爾(George Devol)申請了世界上第一台可程式化機械手臂的專利,並在 1961 年與通用汽車合作,推出了名為 Unimate 的工業巨獸。Unimate 進入了熱火朝天的汽車工廠,精準地執行焊接與噴漆任務,將人類從重複、危險的勞動中解放出來。
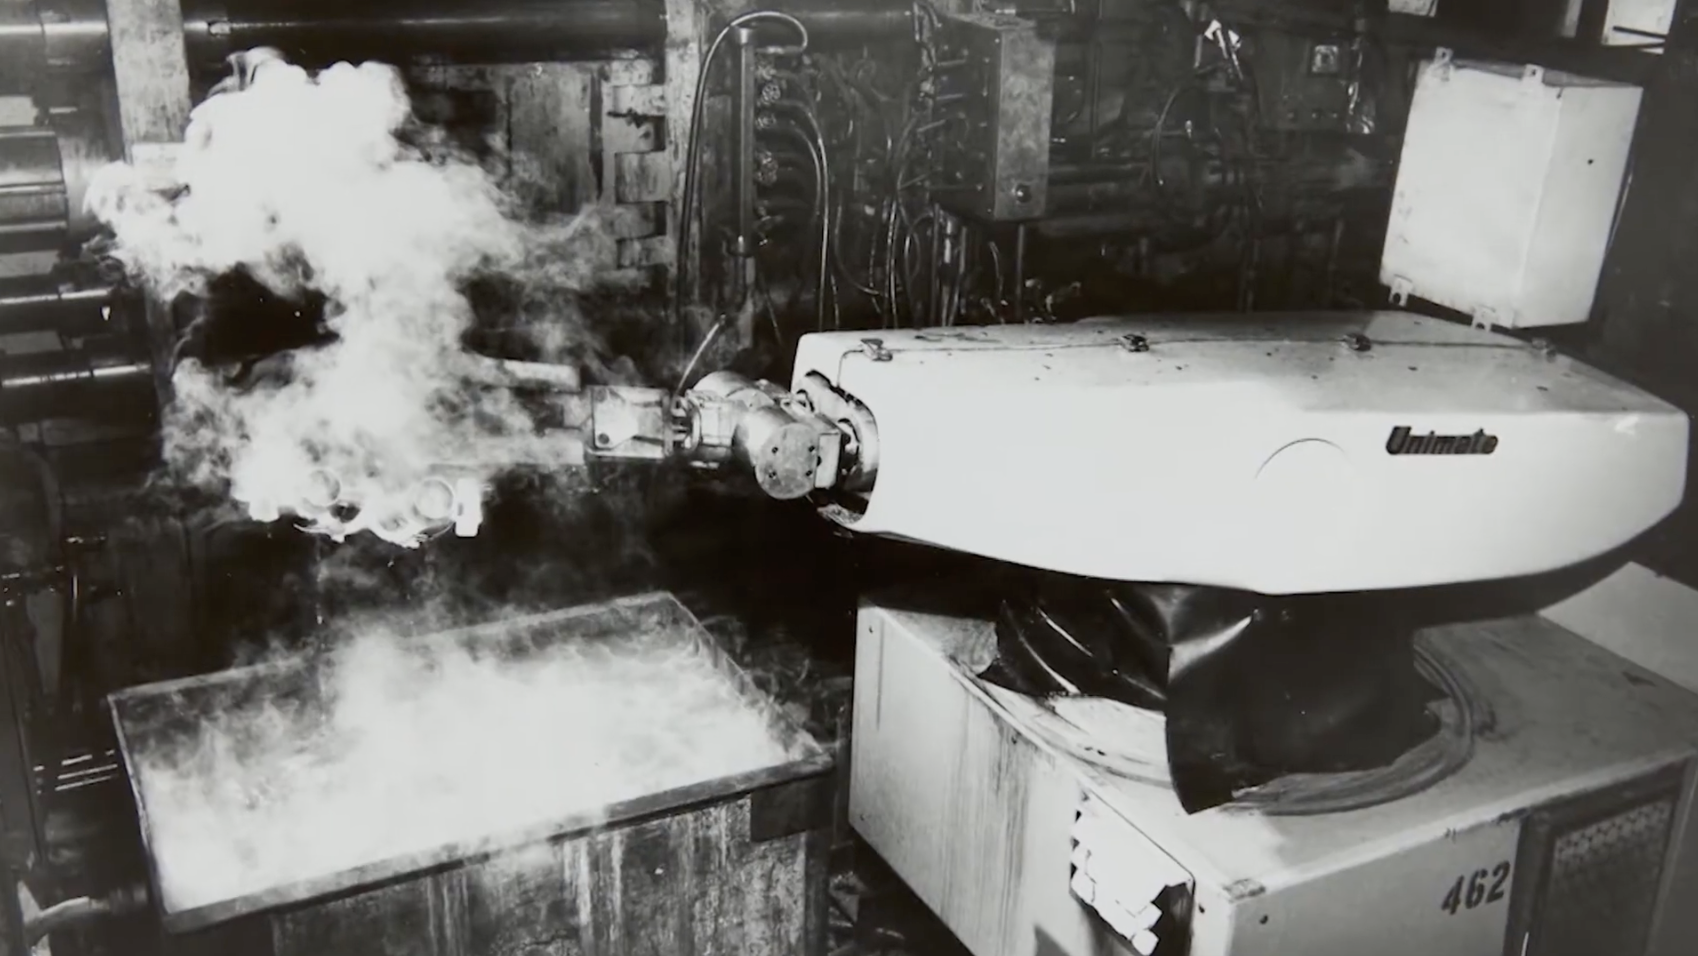
Unimate Robot(source)
這是 AI 與機器人最初的「分道揚鑣」。
那時候的 AI,活在純粹的邏輯空間裡,它聰明,但沒有實體;那時候的機器人,活在冷冰冰的工廠裡,它強壯,但沒有大腦。它們就像兩個在不同星球上發展的文明,彼此互不知曉對方的存在,各自在自己的領域開疆闢土。
》延伸閱讀:Unimate機器人的故事
Act 2
蜜月期總是短暫的。1970 年代,AI 領域遭遇了嚴峻的現實。科學家們發現,現實世界遠比符號邏輯複雜。試圖用窮舉法編寫所有規則,導致了「組合爆炸」,AI 系統在簡單的任務前就當機了。資金斷鏈、期望落空,AI 進入了漫長的「寒冬」。
與此同時,機器人雖然在工業界站穩了腳跟,但也遇到了瓶頸。為了讓機器人執行更複雜的組裝,工程師們開發了 SCARA 機械手臂(水平多關節機器人),以及像 Shakey 這樣配備了攝影機與視覺系統的移動機器人。Shakey 雖然能勉強移動,但它每走一步都要停下來長時間思考,被戲稱為「搖搖晃晃的機器人」。
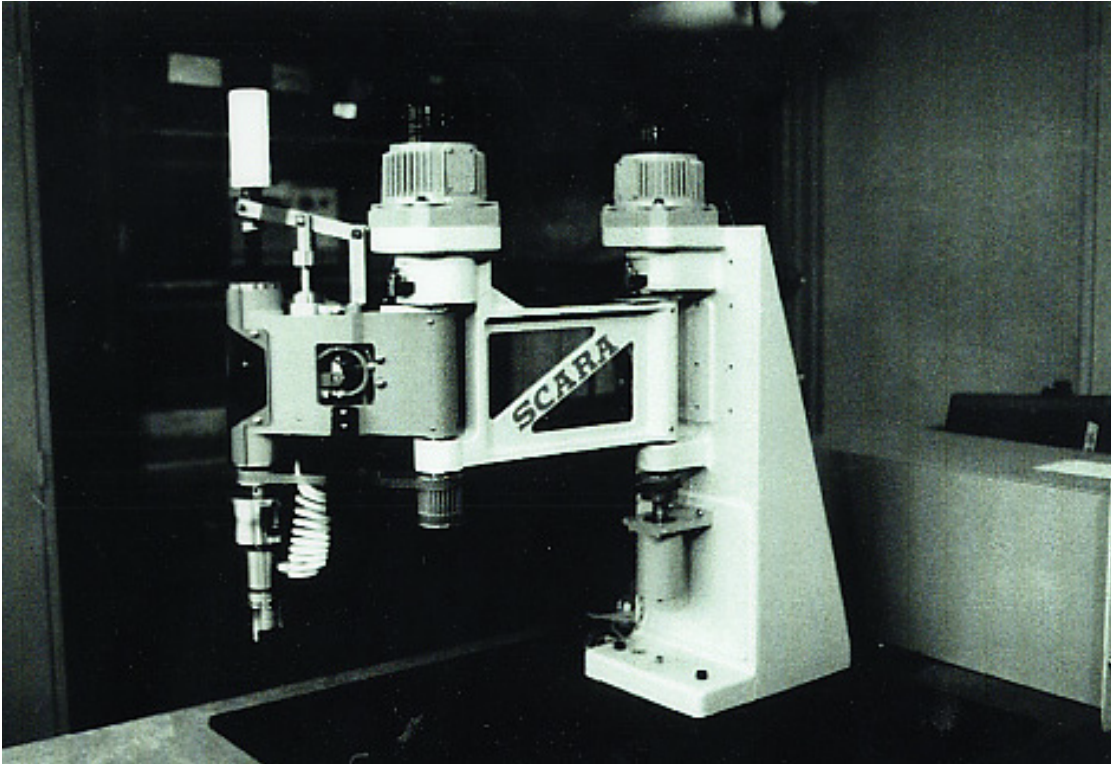
第一台SCARA原型機(source)
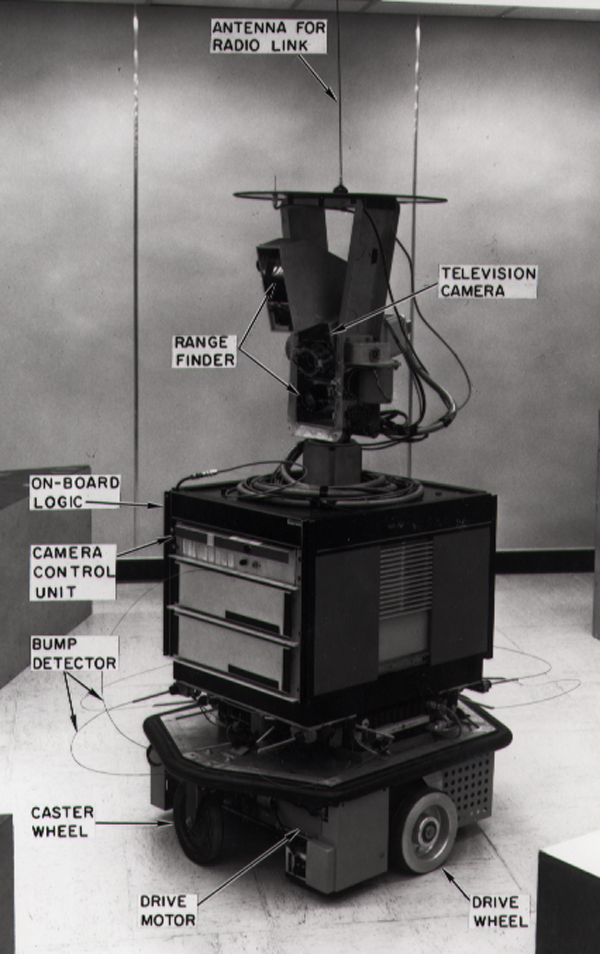
第一個能夠自主推理自身行為的通用移動機器人 – Shakey(source)
這段時期,兩者都在痛苦中摸索。AI 被困在「常識推理」的迷宮裡,無法理解物理世界的因果律;而機器人則受限於感測器的昂貴與算力的不足,無法靈活應對稍有變化的環境。它們依然是兩條平行線,偶爾交會,卻擦不出火花。
Act 3
九零年代,計算機科學迎來了復興,統計學取代了邏輯符號,成為 AI 的新寵。這是一個屬於「專家系統」與「資料探勘」的時代。
1997 年,發生了科技史上震撼人心的一刻。IBM 的超級電腦 「深藍」(Deep Blue) 在西洋棋賽場上擊敗了當時的人類世界冠軍卡斯帕洛夫。這一刻,象徵著 AI 在純邏輯與規則明確的領域,已經超越了人類大腦的極限。AI 終於證明了自己的智力。
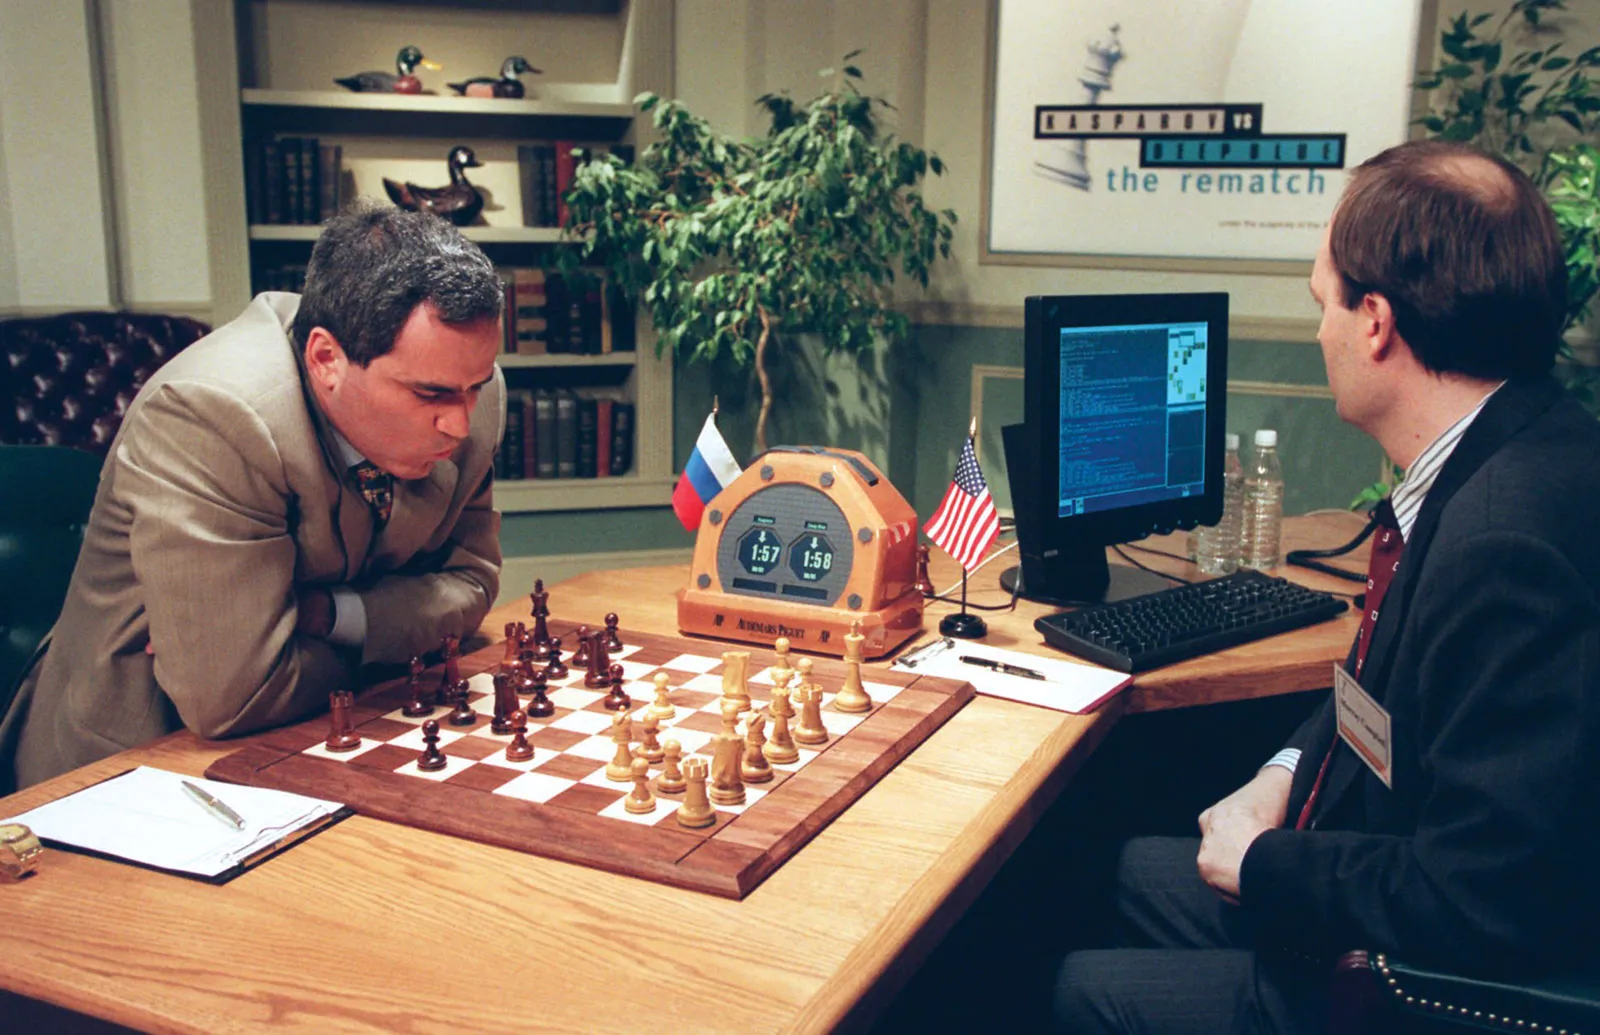
Deep Blue打敗棋王的歷史畫面(source)
諷刺的是,當 AI 在虛擬的棋盤上稱霸時,機器人卻在物理世界裡苦苦掙扎。科學家莫拉維克(Hans Moravec)提出了一個著名的悖論:「對人類而言,高階推理(如下棋、證明數學定理)只需很少的計算,但感覺與運動(如走過佈滿雜物的房間、分辨蘋果與橘子)卻需要巨大的計算資源。」
這就是著名的「莫拉維克悖論」。本田汽車的 ASIMO 人形機器人,雖然能在平地上優雅地行走,展現了驚人的硬體工藝,但它背後是無數工程師編寫的硬編碼(Hard-coded)程式。它看起來像一個懂得思考的孩子,實際上只是一個按照精密腳本演出的演員。
這是一個巨大的鴻溝。AI 擁有大腦卻沒有身體,機器人擁有身體卻沒有真正靈活的大腦。它們的結合,似乎遙遙無期。
Act 4
轉機出現在 2010 年代。網際網路的爆發帶來了海量的資料,而 GPU 的平行運算能力使得「深度學習」(Deep Learning)成為可能。電腦終於不再需要人類手把手教規則,而是開始像嬰兒一樣,通過觀察大量的貓狗照片,自己學會什麼是「貓」。
AI 領域發生了質變,從「弱人工智慧」邁向「強人工智慧」的可能性初現端頭。
這個時代的機器人,開始受惠於這股浪潮。波士頓動力的 Atlas,展示了令人瞠目結舌的動態平衡能力,它能在雪地裡奔跑、後空翻,這是硬體控制與視覺感知的巨大勝利。同時,像 iRobot Roomba 這樣的家用掃地機器人,利用簡單的 SLAM(同步定位與建圖)技術走入千家萬戶,成為了最早期的「具身智能」產品。
工業界也出現了協作機器人(Cobots),它們不再被關在籠子裡,而是能與人類並肩工作。
然而,此時的機器人「大腦」仍然是碎片化的。視覺歸視覺,運動規劃歸運動規劃,還沒有一個統一的「通用大腦」能將它們完美整合。
Act 5
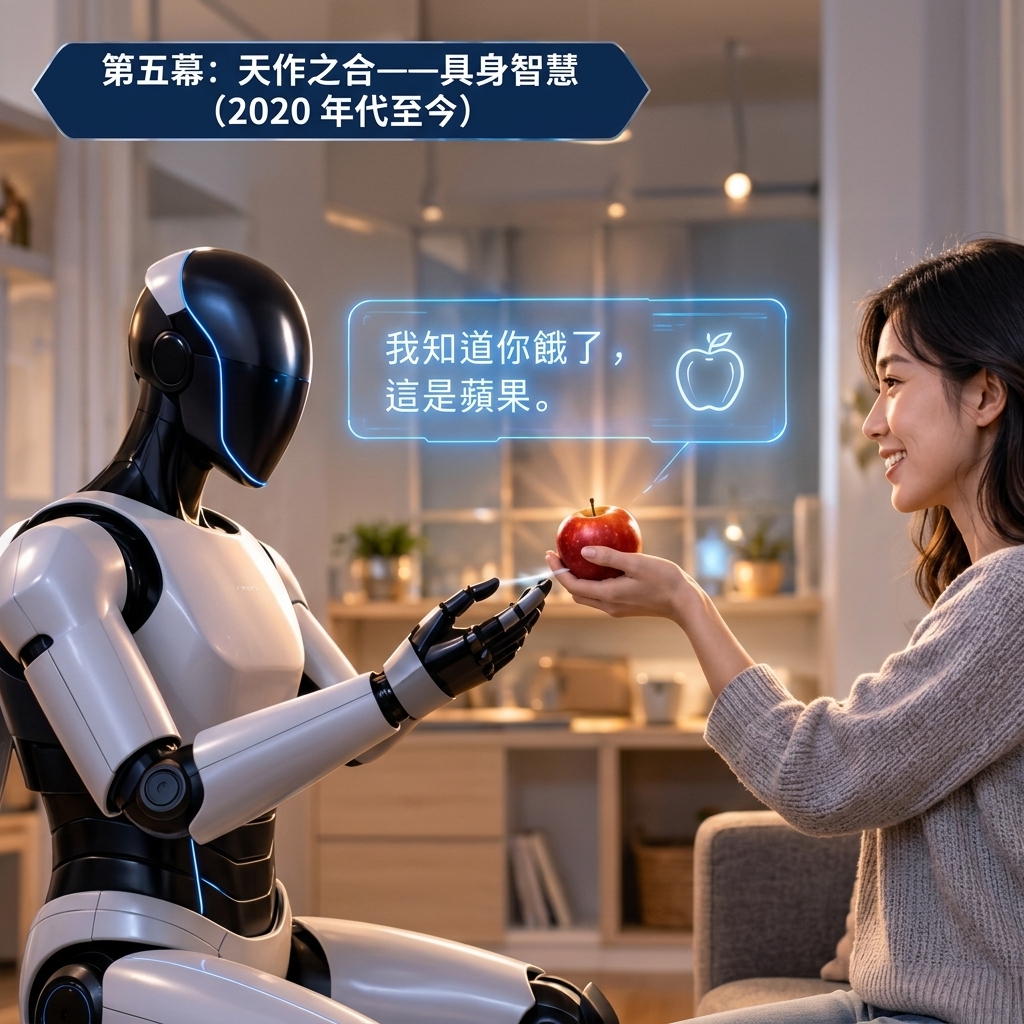 時間來到了 2020 年代。一個劃時代的技術橫空出世——大型語言模型(LLM)與生成式 AI。ChatGPT 的出現,讓世人見識了 AI 對語言、邏輯與世界知識的驚人理解力。
這一次,不一樣了。沉睡了七十年的軟體大腦與硬體身體,終於找到了完美的對接口。
過去,AI 被困在伺服器裡,它知道「如何疊襯衫」的文字描述,但它無法指揮機械手臂去抓起一件柔軟的棉T恤。現在,多模態大模型(Multimodal Models)讓 AI 能同時理解文字、圖像與三維空間資訊。
這催生了一個全新的概念——具身智慧(Embodied AI)。
具身智慧的核心思想是:智慧需要擁有身體,並與環境互動。 機器人不再需要工程師為每一個動作編寫程式碼。相反地,AI 可以透過觀看人類示範的影片,學習動作的本質;或者在虛擬的物理模擬環境中進行億萬次的「試錯」訓練,將學到的技能「蒸餾」到實體機器人身上。
特斯拉的 Optimus 與 Figure 01 是這個時代的集大成者。Figure 01 不僅能與人類流暢地對話,解釋它為何拿起蘋果(因為人類餓了),還能精準地執行收拾餐具的任務。這標誌著機器人終於擁有了真正的通用大腦——一個能理解語義、感知環境、規劃動作的大腦。
結語:從工具到夥伴
回首七十年,AI 與機器人的發展史,是一部人類試圖複製自身智能的歷史。從最初的分道揚鑣,到後來智力與體力的鴻溝,再到今日的完美合流,它們走過了一條曲折而必然的道路。
曾經,機器人只是強壯的工業「工具」。未來,搭載了具身智慧的機器人,將成為我們無所不在的「夥伴」。它們將走進工廠、醫院、甚至我們的家庭,與我們協作、對話,並學習如何適應這個充滿不確定性的物理世界。
這場鋼鐵與矽靈的七十年之戀,終於開花結果。而這段旅程最精彩的部分,才剛剛開始。
》延伸閱讀:

- 鋼與靈的七十年之戀:AI與機器人的天作之合,並非偶然! - 2026/11/18
- 【GPS-denied導航】Semantic SLAM如何做到真實自主導航? - 2026/11/11
- 【GPS-denied導航】四大SLAM 技術走向匯流趨勢剖析 - 2026/11/09
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!