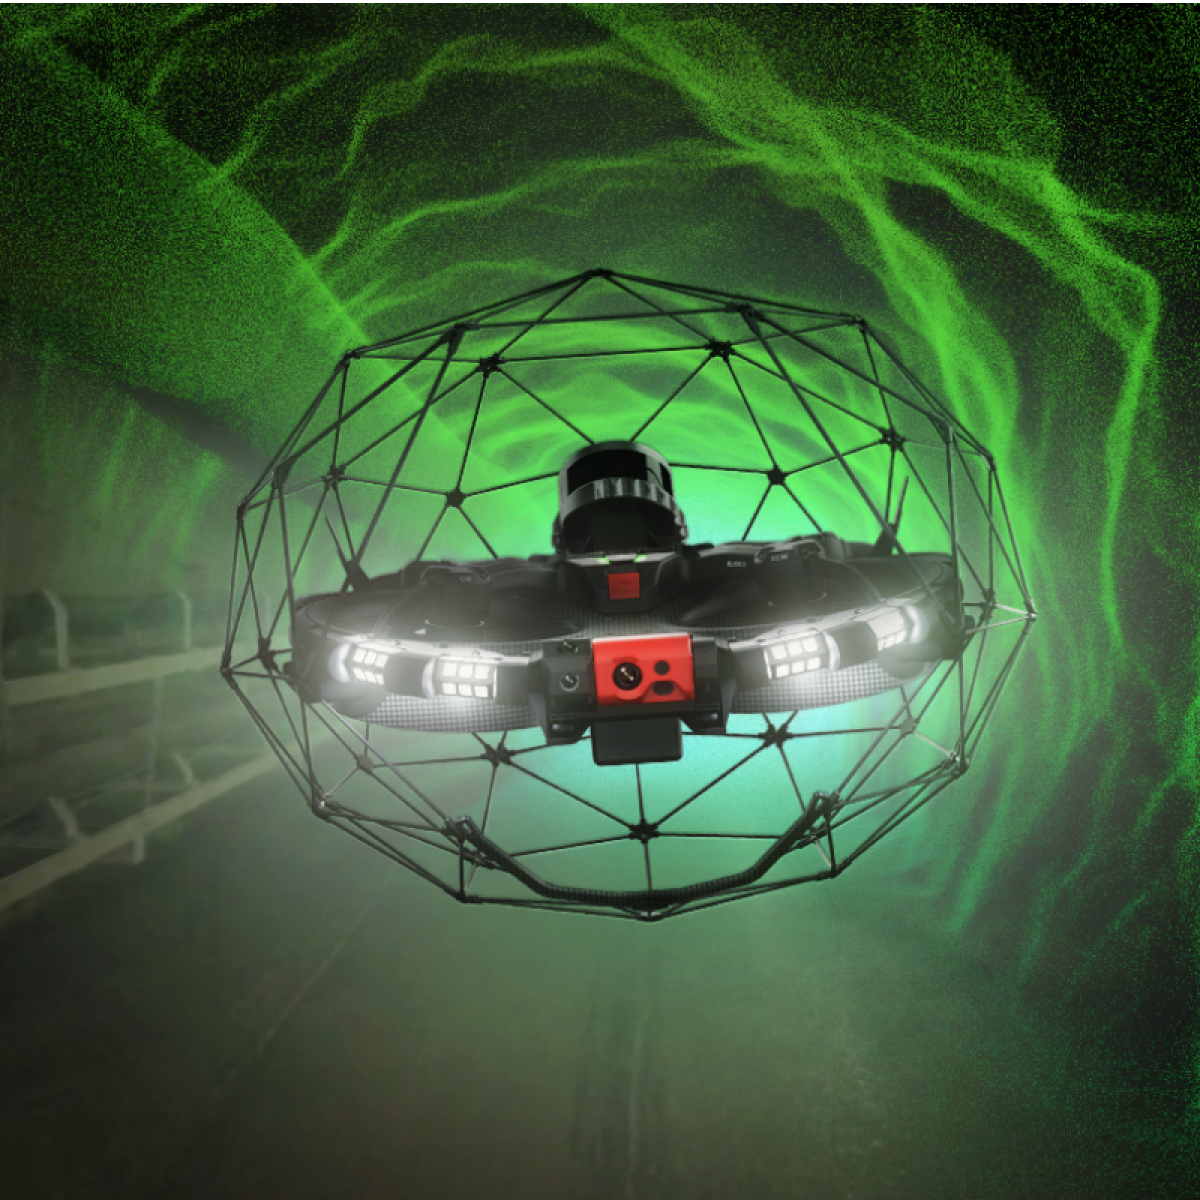
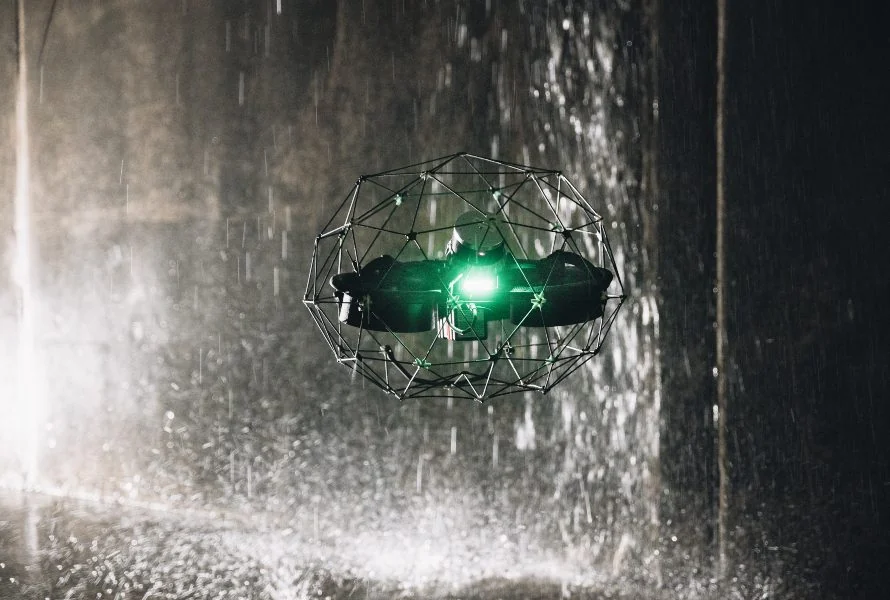
在地下隧道、深層採礦豎井、密閉管道、大型室內車庫,或是遭受強烈電磁干擾與 GPS 誘騙的戰術戰場,傳統依賴衛星定位(GNSS)與地面站遠端圖傳控制的無人機將瞬間失去方向感,陷入無法懸停甚至直接墜毀的困境。這些極端環境被統稱為「GPS 拒止環境」(GPS-Denied Environment)或「絕地訊號區」。
為了打破這項致命瓶頸,現代 AI 無人機的技術進化重點已從單純的「遠端操控載具」轉向「完全地端自主決策體」。透過整合高算力嵌入式邊緣模組(如 NVIDIA Jetson 系列、TI TDA4 或專用 NPU 晶片),機載系統得以在無視訊訊號、無視衛星導航的條件下,於地端即時執行輕量化視覺即時定位與建圖(VSLAM,Visual Simultaneous Localization and Mapping)以及輕量化深度學習物件偵測模型(如 YOLO)。
這項技術突破,讓無人機在全封閉的未知空間中,依然能達到公分級的精準定位、動態避障與路徑規劃,開啟了無人載具自主導航的全新紀元。
核心架構:視覺與慣性導航的深層融合
嵌入式 VSLAM 的核心邏輯,在於讓無人機像人類一樣透過「眼睛」(相機)感知四周環境,並結合「內耳前庭系統」(IMU,慣性測量單元)感知自身的加速度與角速度變化。兩者的結合被稱為視覺慣性里程計(VIO,Visual-Inertial Odometry),是實現高精度定位的基石。
相機在飛行過程中以高幀率連續捕捉周遭環境的幾何特徵點(如角點、邊緣、紋理),並追蹤這些特徵點在不同影像幀之間的位移。然而,單一相機(單目視覺)存在無法判斷真實空間尺度的幾何缺陷——例如相機無法單憑一張照片區分「近處的小物體」還是「遠處的大物體」。
為了徹底解決幾何尺度模糊問題,現代無人機通常採用雙目相機(Stereo Vision)或 RGB-D 深度相機,並將視覺資料與更新頻率高達 200Hz 以上的 IMU 數據進行微秒級的時間戳對齊。透過非線性優化(Factor Graph)或擴充卡爾曼濾波(EKF)演算法,系統能在毫秒間計算出無人機的三維空間位姿與真實運動速度。
儘管 VIO 能提供極其精準的短時間累積位移,但隨著飛行時間與距離的增加,感測器的微小誤差不可避免地會產生累積漂移(Drift)。此時,VSLAM 中的「閉環檢測」(Loop Closure)模組便發揮了關鍵作用。當無人機飛回曾經經過的地點時,演算法會透過 ORB 或 FAST 等圖像特徵匹配技術識別出舊有場景,隨即觸發全域圖優化(Pose Graph Optimization),瞬間消除累積的里程計誤差,並將局部地圖校正為全域一致的高精度 3D 點雲或八叉樹地圖(OctoMap)。
邊緣算力與 AI 加速:VSLAM 與 YOLO 的雙軌協同
在功耗僅有 10W 至 25W 的機載嵌入式平台(例如 NVIDIA Jetson Orin Nano 或 Orin NX)上,既要維持 30FPS 以上的高幀率視覺 SLAM 運算,又要同時執行密集的深度學習影像推論,對系統資源的調配提出了極高挑戰。解決這一瓶頸的關鍵,在於硬體管線分割與異構運算架構。
通常,無人機系統會將核心運算任務進行分流:相機捕捉到的原始影像幀輸入後,由 CPU 核心專職處理底層 VIO 位姿求解與狀態估計;可編程視覺加速器(PVA)或深度學習加速器(DLA)負責處理特徵點提取與光流追蹤;而 GPU 與 CUDA 核心則透過 TensorRT 加速引擎專攻 YOLO 模型的實時物件偵測與語義分割。
為了讓 YOLO 模型能夠在幾毫秒內完成單幀推論,開發人員會對模型進行 FP16 或 INT8 深度量測量化、結構剪枝與算子融合。YOLO 與 VSLAM 的結合帶來了兩個維度的質變:
第一是動態物體的干擾過濾。
傳統 SLAM 演算法極度依賴靜態環境假設,一旦視野中出現移動的人員、車輛或飛鳥,SLAM 演算法會因為特徵點錯亂而導致追蹤失敗。YOLO 能在微秒間識別出視野中的動態目標,並指示 VSLAM 演算法在建立地圖時主動「剔除」這些動態特徵點,確保定位地圖的純淨與穩定。
第二是語義層面的動態避障。
YOLO 能辨識出視野中的障礙物類型(如細小電線、懸掛管道、鋼筋結構),並將這些語義標籤即時投影至 3D 空間網格中。機載空間規劃器(Trajectory Planner)獲知障礙物的空間維度與物理特性後,得以在十毫秒內重新計算出一條安全的繞行軌跡。
極端環境下三大技術挑戰與突破策略
在絕地訊號環境中實施自主導航,無人機會面臨極其嚴苛的物理環境挑戰。現代嵌入式 VSLAM 透過軟硬體高度協同,成功克服了以下三項技術瓶頸:
1. 低光與完全無視訊環境(Darkness & Low-Light Operations)
- 技術瓶頸:在無照明的地下隧道或封閉採礦豎井中,標準光學相機因無法提取足夠的視覺特徵點而發生「追蹤遺失」(Loss of Tracking)。
- 突破方案:採用主動式近紅外光(NIR)脈衝補光燈,配合專用全域快門紅外相機;或直接整合主動式深度相機(如 Intel RealSense D435i)。系統能在完全漆黑的環境中主動投射結構光紋理,強行進行 3D 深度量測與特徵提取。
2. 長廊效應與弱紋理場景(Featureless & Long Corridor Effect)
- 技術瓶減:在面對光滑白牆、玻璃幕牆或高度重複的幾何隧道管壁時,視覺特徵點極度稀少,容易導致演算法發生幾何資料關聯失敗。
- 突破方案:引進語義特徵輔助機制,利用神經網絡提取高階結構特徵(如管道交界線、牆角輪廓、安全標示牌);同時在底層融合向下俯視(Look-down)的光流計與超聲波/單點雷射測距儀,形成多重感測器冗餘備援,確保在特徵缺失時底層狀態估計不崩潰。
3. 高動態飛行與劇烈姿態變更(High-Speed Motion Blur)
- 技術瓶頸:無人機進行急速轉彎或高速穿梭時,相機產生的動態模糊(Motion Blur)會使圖像幀內的特徵點無法匹配,造成 SLAM 系統失步。
- 突破方案:全面採用硬體全域快門(Global Shutter)相機,避免捲簾快門(Rolling Shutter)產生的果凍效應;同時配置硬體級觸發同步線路(Hardware Trigger Sync),使影像曝光的瞬間與 IMU 的採樣時間戳鎖定在微秒(s)等級,從源頭消除高頻運動帶來的相位誤差。
國際代表性機型與技術定位比較
在全球商業與國防市場中,將 VSLAM 作為核心導航技術的無人機已展現出明確的產品分化,主要涵蓋極端環境巡檢、消費級智慧追蹤以及國防微型偵查三大領域。
在工業巡檢領域,瑞士 Flyability 推出的 Elios 3 專為極度狹小的儲油槽與管道設計,其採用視覺與雷射混合 SLAM 技術,能在濃煙與無視訊環境中精準建圖;美國 Exyn Technologies 的 ExynPak 則主打 Level 4 最高等級自主性,能深入地下幾百公尺的未知礦井,在完全無通訊連結的狀態下自主繪製 3D 數位雙生地圖並安全返航。
在商業與消費領域,美國 Skydio X10 / 2+ 堪稱 VSLAM 的極致代表,機身配置 6 組超廣角相機,透過 NVIDIA Jetson 邊緣晶片運行全向 360 度視覺 SLAM,實現零盲區的動態避障;而大疆創新(DJI)的 Mavic 3 Pro 與 Matrice 350 RTK 則採用「GPS + 視覺 VIO」的雙模混合架構,在衛星訊號良好時確保全域絕對座標精準,一旦進入室內或高樓峽谷,則流暢切換為視覺 SLAM 進行懸停與進階自主返航(Advanced RTH)。
》延伸閱讀:解析Skydio如何建立無人機AI空戰視覺
在軍事國防領域,Teledyne FLIR 的 Black Hornet 4 微型個人偵察無人機僅重數十公克,能在電磁干擾強烈的室內戰術環境中,依賴微型雙目視覺與 VIO 模組提供單兵即時偵查能力。
| 無人機機型 | 主要代表廠商 | 邊緣運算硬體平台 | 定位導航技術核心 | 典型應用場景 |
|---|---|---|---|---|
| Skydio X10 / X2 | Skydio(美國) | NVIDIA Jetson Orin / Xavier | 6 相機全向 VSLAM + 語義避障 | 全自主密林追蹤、電力與基礎設施巡檢 |
| Elios 3 | Flyability(瑞士) | 機載高算力邊緣模組 | 視覺-光達混合 SLAM (SlamEngine) |
儲油槽、核電廠密閉管道、礦坑豎井 |
| ExynDEX | Exyn Technologies(美國) | ExynAI 專用邊緣處理器 | 多雙目 VSLAM + 3D LiDAR SLAM | 深度地下礦坑探測、完全通訊中斷區救援 |
| Mavic 3 Pro / M350 RTK | 大疆創新(中國) | 專用高算力 VPU / NPU | GPS/RTK + 全向視覺 VIO/VSLAM | 專業影音航拍、地形測繪、工業安全巡檢 |
| Black Hornet 4 | Teledyne FLIR(美國) | 超微型專用嵌入式晶片 | 微型雙目 VIO / 視覺里程計 | 單兵近距離戰術偵察、強電磁干擾區 |
台灣產業鏈在 VSLAM 商業化浪潮中的角色與戰略布局
隨著全球對「非紅供應鏈」(Non-Red Supply Chain)與國防自主產能的需求大增,台灣產業在 VSLAM 與無人機商業化進程中扮演著不可或缺的硬體支柱與系統整合角色。台灣廠商並未選擇在消費級航拍市場與國際巨頭正面交鋒,而是立足於優異的半導體製造、工業電腦(IPC)開發以及車規/航規感測器封裝實力,切入四大關鍵供應鏈環節。
首先,在邊緣算力與系統板卡領域,研華科技(Advantech)與凌華科技(ADLINK)等工業電腦龍頭,推出了大量深度整合 NVIDIA Jetson Orin 模組的工業級 Edge AI 邊緣運算板卡。這些板卡具備車規與航規等級的抗震能力,並在硬體底層提供了極其關鍵的微秒級時間戳同步介面(Hardware Trigger),為全球與本土無人機廠商提供了現成的「VSLAM 運算大腦」。
其次,在視覺感測硬體方面,歐特明電子(oToBrite)自研的 oToSLAM 系統結合了車規級高畫質相機與多鏡頭 VSLAM 深度學習演算法;而華晶科、亞光與中揚光等光學大廠,則為無人機提供高幀率、無畸變的全域快門雙目相機模組與近紅外光補光元件,確保視覺數據源頭的純淨與精準。
第三,在無人機系統整合與極端巡檢層面,以奧榮科技(OmniShapes)為代表的台灣新創業者,將視覺導航作為核心競爭力,其開發的無人機主打「無 GPS 環境自主導航」,能深入橋墩下、長深涵洞與地下室進行災難救援與工程巡檢;雷虎科技(Thunder Tiger)與經緯航太(GEOSAT)則響應軍規無人機國造政策,積極導入抗電磁干擾的 VSLAM 視覺導航技術,提升國防載具的生存能力。
最後,在技術跨界移植方面,台達電、緯創與友上科技等業者,將 VSLAM 技術從天空延伸至地面,廣泛應用於智慧工廠與半導體潔淨室內的自主移動機器人(AMR)。相較於傳統成本昂貴且易受環境變動影響的光達 SLAM(LiDAR SLAM),視覺 SLAM 提供了更低成本、更高語義理解力的無軌道自主導航方案。
| 產業供應鏈分工 | 台灣代表性廠商 / 機構 | 核心提供技術 / 產品價值 | VSLAM 系統中的關鍵功能 |
|---|---|---|---|
| 邊緣算力與板卡 | 研華科技、凌華科技、安勤科技 | 工業級 Edge AI 板卡、NVIDIA Jetson 整合平台 | 提供高算力地端運算環境與微秒級硬體時間同步介面 |
| 視覺感測與光學 | 歐特明電子、華晶科、亞光、中揚光 | 全域快門相機模組、RGB-D 深度相機、oToSLAM | 提供無畸變、高幀率的影像來源與鏡頭物理模組 |
| 無人機系統整合 | 奧榮科技、雷虎科技、經緯航太 | 巡檢無人機整機、軍規抗干擾無人機系統 | 整合邊緣 VSLAM 軟體,實現極端環境無 GPS 自主飛航 |
| 技術研發與移植 | 工研院(ITRI)、ARTC、台達電 | VSLAM 演算法技術移轉、智慧工廠 AMR | 將視覺 SLAM 技術商業化落地至工業自動化與智慧物流 |
結語
嵌入式 VSLAM 與邊緣 AI 的深度融合,正在根本性地改變無人機與物理世界的互動方式。從最初依賴衛星訊號與人眼遙控,到如今能夠在完全黑暗、封閉且無外部訊號的地下隧道中獨立思考、建圖並避障,無人機已正式踏入「空間智慧」(Spatial Intelligence)的門檻。
展望未來,隨著邊緣 NPU 算力的持續飆升,VSLAM 將進一步與大語言模型(LLM)及多模態空間模型(VLM)結合。未來的無人機不僅能認出「前方有一塊障礙物」,更能理解「那是一根鬆脫的高壓電線,必須保持 50 公分以上安全距離繞行」。這種結合了幾何幾何建圖與深度語義理解的完全自主導航技術,將持續引領工業巡檢、國防安全與智慧城市邁向無人化的全新高度。
》延伸閱讀
ORB-SLAM3: An Accurate Open-Source Library for Visual, Visual-Inertial, and Multicam SLAM
瞭解目前學界與工業界廣泛應用的開源 VSLAM 經典架構及其多相機/慣性導航融合原理。
NVIDIA Jetson Edge AI and Robotics Solutions
探索 NVIDIA Jetson 邊緣運算平台如何透過 TensorRT 與 Isaac ROS 驅動機載 VSLAM 與 AI 實時推論。
Skydio Autonomy Engine Overview
深入剖析 Skydio 如何利用 360 度全向視覺相機陣列與機載邊緣 AI 實現零盲區自主導航與動態避障。
VINS-Fusion: An optimization-based multi-sensor state estimator
香港科技大學開源的視覺慣性 State Estimator,探討 VIO 與 GPS/LiDAR 多感測器融合的關鍵演算法。

- 你是我的眼!無人機靠地端VSLAM打破GPS-denied限制 - 2026/11/02
- 2026年8大主流機器人VLA模型比一比 - 2026/10/29
- 月之暗面Kimi K3.1 Pro技術躍進!台灣開發者該擁抱或保持距離? - 2026/10/28
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!