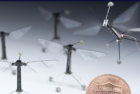
從連續翻轉到精準飛行,AI 正讓微型機器人展現接近真實昆蟲的靈活性,也為災害救援與危險環境探測帶來新的可能。美國麻省理工學院(MIT)的研究團隊,讓只有昆蟲般大小的飛行機器人,利用人工智慧完成高速轉向、急停,甚至連續空中翻跟斗。
只有迴紋針重量,卻能連續空中翻轉
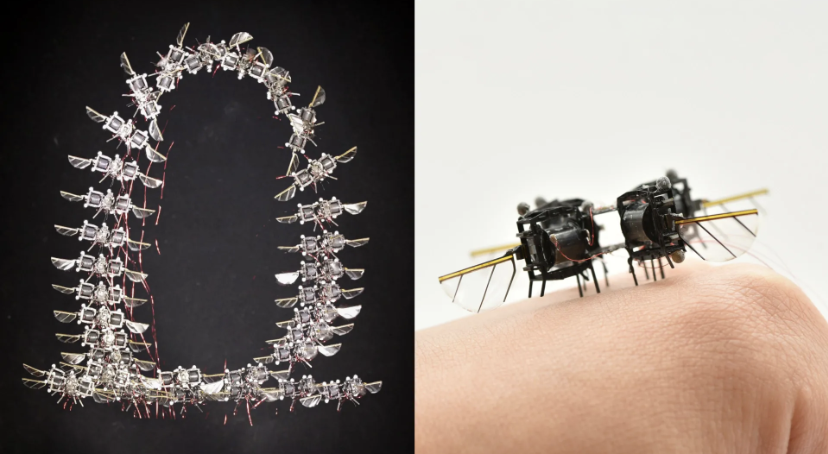
這款微型飛行機器人採用仿生設計,透過快速拍動的翅膀產生升力,而不是像一般四旋翼無人機那樣依靠旋轉螺旋槳飛行。這款機器人重量約為750毫克,體積只有數公分。它的翅膀由柔性人工肌肉驅動,能夠快速拍動,模仿昆蟲飛行時的動作。
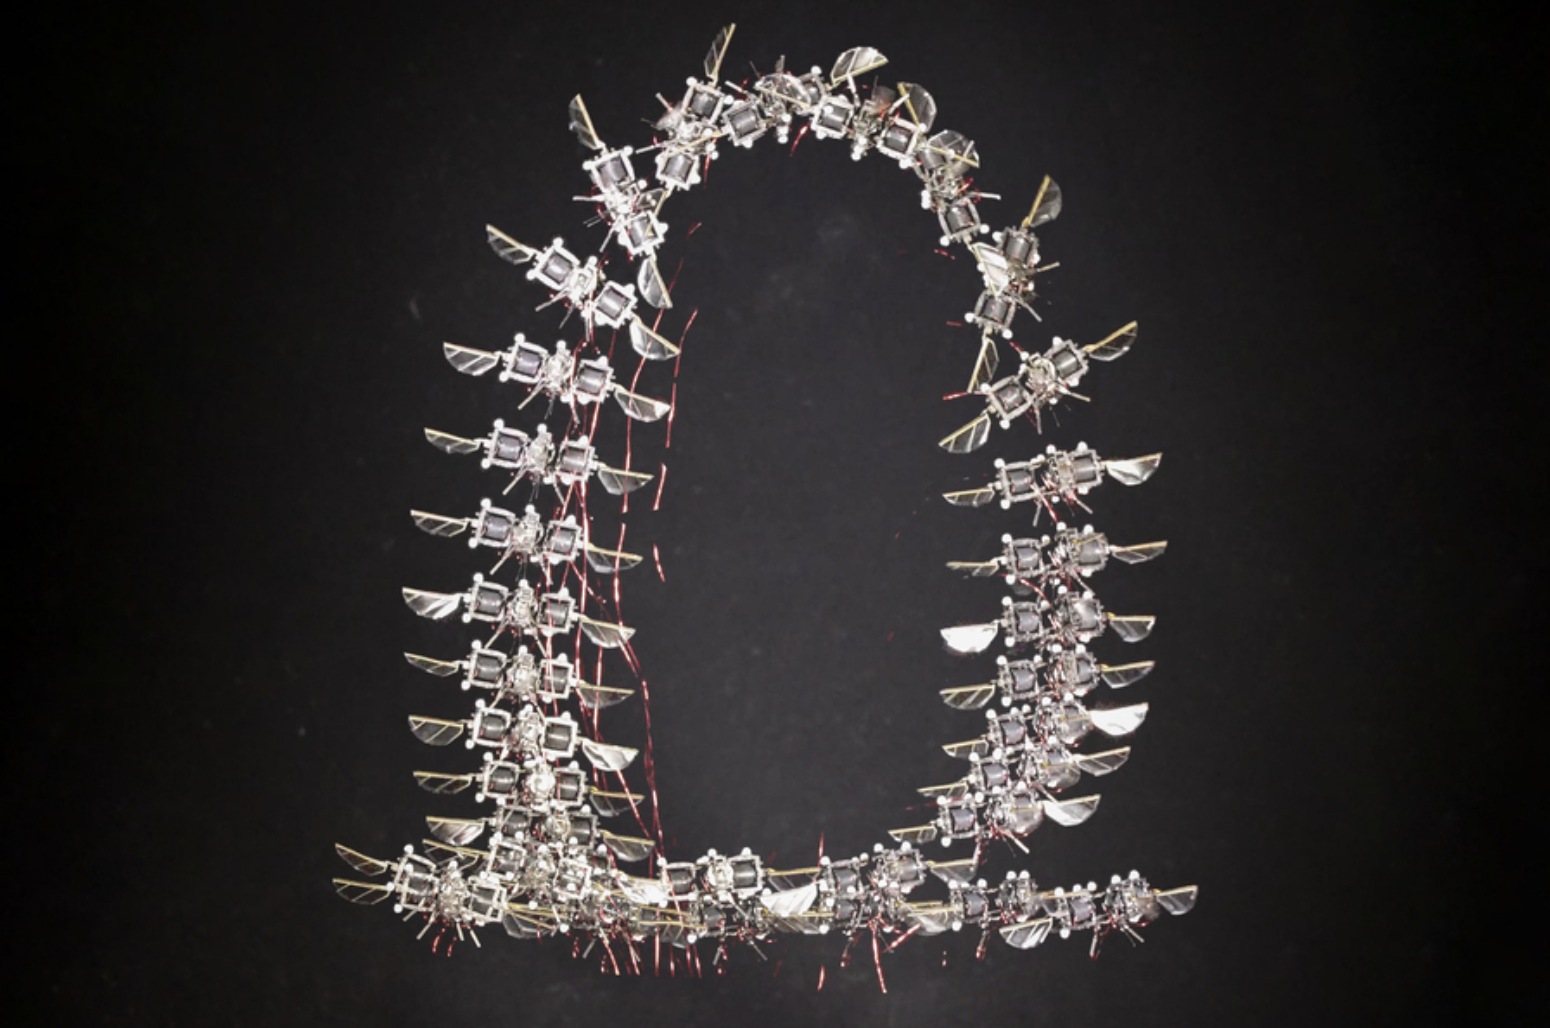
真正困難的技術,不是讓機器人飛起來,而是讓它在高速運動中保持平衡。當機器人進行空中翻轉時,必須精準控制身體旋轉的速度、方向與停止時機。若動作存在微小誤差,這些誤差便可能逐步累積、相互放大,最終導致機器人失去平衡,甚至跌倒。研究團隊將AI導入飛行控制,讓機器人能更快速地計算動作並修正飛行軌跡。
實驗顯示,即使受到風力干擾,它仍能完成連續翻轉,飛行路徑與預定軌跡的偏差約維持在4至5公分內。這代表AI不只是讓機器人學會一個個炫目的動作,而是能提高它在高速運動時的穩定性與精準度。
AI如何讓微型機器人學會高難度飛行
技術的關鍵,在於研究團隊結合了模型預測控制與深度學習。
模型預測控制會先根據機器人的動態模型,計算如何完成指定動作,同時考慮機器人本身的力量、扭矩及運動限制。接著,透過模仿學習,將這套控制方法轉化為能快速運作的深度學習模型。如此一來,機器人便能在飛行過程中,即時產生控制指令,而不必每次都重新執行耗費大量運算的完整規劃。
這種方法也說明了AI在機器人領域的一個重要發展方向:不只讓機器理解資訊,還要讓它能在真實世界中迅速採取行動。不過,目前的實驗仍仰賴外部動作捕捉系統提供位置資訊。因此,這項成果尚不等於機器人已能完全獨立地在戶外自由飛行。
解放人力進行搜救任務
空中翻跟斗雖然吸睛,但這項技術真正受到關注的原因,在於它可能協助人類進入大型無人機難以抵達的環境。
例如地震造成建築物倒塌後,瓦礫堆中可能存在狹窄通道、鬆動結構與持續掉落的碎片。大型無人機不容易深入這些空間,而體積極小的飛行機器人,未來有機會穿過縫隙,協助搜救人員尋找受困者。而除了災害救援,這類技術也可能用於工業設備檢查、狹窄管道探測,以及危險環境的初步勘查。
不過,這些仍是潛在應用。要真正投入救援任務,機器人還需要整合微型攝影機、感測器、通訊系統與電源,並解決續航、定位、避障及現場抗干擾等問題。
結語
機器人空中連續翻轉的成功展示,並不代表這類機器人已經可以大量生產,或能在複雜環境中自主完成任務。從實驗室走向商業化,仍需要克服製造成本、耐用性、感測能力與自主飛行等挑戰。
今天在實驗室裡完成空中翻轉,未來或許能深入人類難以抵達的地方,在災害救援、工業檢測及環境探測中發揮作用。真正值得期待的,不只是它能做出多驚人的動作,而是這些能力能否轉化成可靠、實用且能改善人類生活的技術。
延伸閱讀
- 能空中翻轉的AI微型機器人!未來可望深入瓦礫堆搜尋倖存者 - 2026/11/13
- 當AI開始「焚書」:誰掌握最後的解釋權? - 2026/09/18
- 從「半人馬」到救援現場:機器進入災害救援 - 2026/09/11
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!