當生成式人工智慧在文字與圖像對話方框內創造出無數產業驚奇後,科技產業的下一波核心戰役正快速向實體世界轉移。人工智慧(AI)的終極形態不再僅限於數據中心內的虛擬推論,而是能夠感知識界、理解空間幾何、進而操縱物理實體的「具身智能」(Embodied AI / Physical AI)。
在這一戰略轉折點上,晶片巨頭高通(Qualcomm)於 2026 年 9 月宣布收購開源機器人操控框架 MoveIt 背後的靈魂團隊 PickNik Robotics(消息來源),這絕非一筆尋常的企業軟體併購,而是晶片大廠為了打通「數位大腦」至「實體小腦」關鍵瓶頸所邁出的里程碑。
過去數年間,儘管視覺-語言-動作(VLA)與大語言模型(LLM)等高階 AI 技術取得了突破性進展,機器人在複雜非結構化環境中的靈巧動作與即時避障,依然受到傳統運動控制與驅動軟體的嚴重制約。高通買下 PickNik 的戰略選擇,正宣告著硬體廠商之間的競逐焦點,已從單純比拼神經處理器(NPU)的浮點運算峰值,轉向奪取機器人底層軟體架構與操作系統主導權的新階段。
控制「小腦」的關鍵:PickNik 與 MoveIt 的核心價值
要深入理解高通併購 PickNik 的背後動機,必須先檢視 MoveIt 在全球機器人開發生態中不可替代的地位。MoveIt 誕生於 2011 年,歷經多年演進至 ROS 2(機器人作業系統)平台的 MoveIt 2,早已成為全球學術界與工業界在機器人手臂操控(Manipulation)領域「事實上的標準」(De Facto Standard)軟體庫,從深海到外太空,從業餘愛好者到工業應用MoveIt 已被社群應用於超過 126 個機器人。
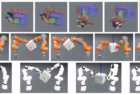
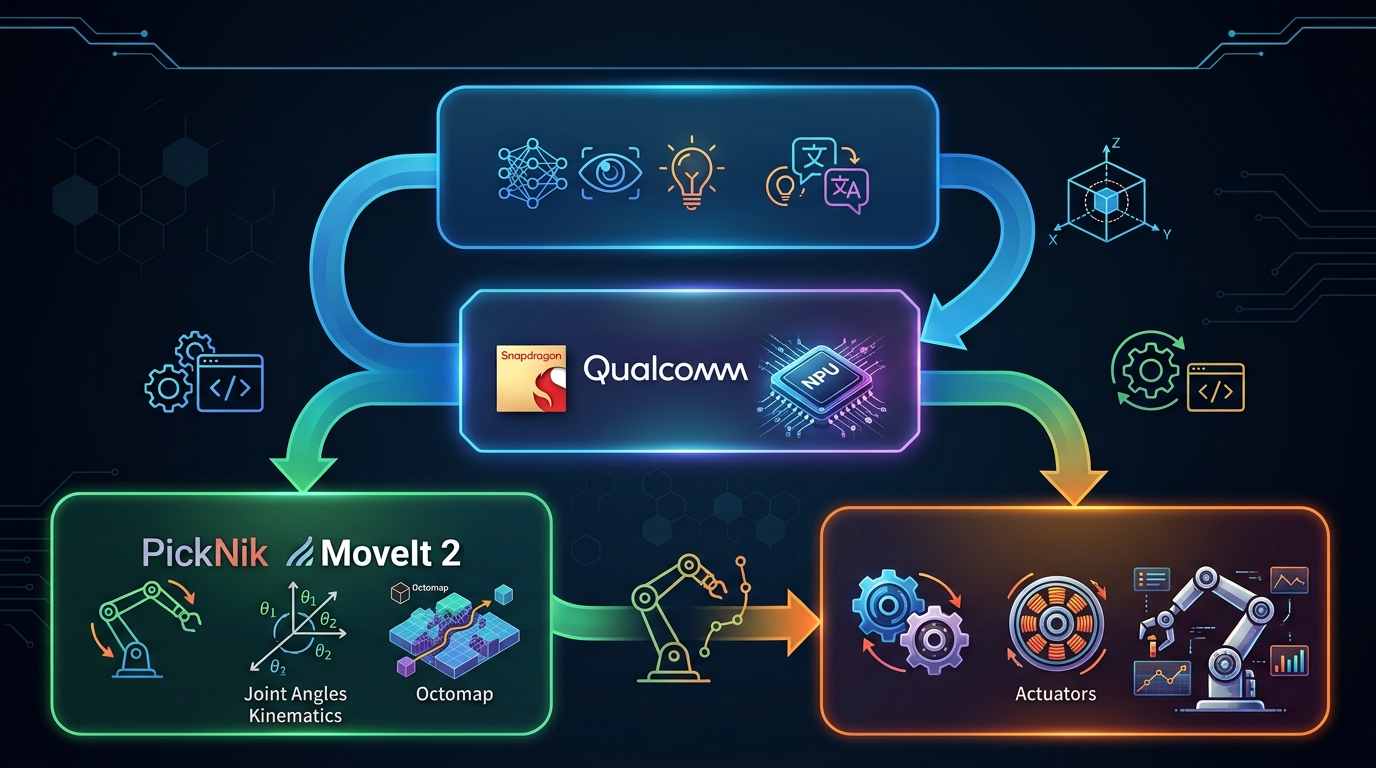
如果將高階 AI 模型比喻為負責抽象邏輯與視覺識別的「大腦」,MoveIt 充當的就是精準控制肢體協調的「小腦」。當 AI 大模型向機器人發出「拿取桌面左側杯子」的語意指令時,大腦僅能給出終點目標的空間座標。然而,機器人關節該以何種角度彎曲、各馬達如何加速、如何穿過複雜障礙物且不與周遭設備發生碰撞,全賴 MoveIt 在毫秒級的時間內解算逆運動學(IK)、計算運動軌跡並完成動態避障。
作為 MoveIt 專案的核心維護者,PickNik Robotics 長期擔任著該開源生態管家的角色,同時發展出商業級產品 MoveIt Pro。PickNik 將複雜的控制邏輯封裝為可視化的行為樹(Behavior Trees)開發介面,並加入高階力控感知與遠端輔助操作功能,成功讓這套原本極具學術門檻的技術落戶於物流倉儲、太空探索與航太製造等專業領域。
高通收購 PickNik,直接掌握了連結神經網路推論與電機機械動作之間的「控制神經鏈」。這種軟硬體深度融合,讓高通能將自家 Dragonwing™ 機器人運算平台與微控制器生態進行底層最佳化,大幅縮短開發者將 AI 推論成果轉化為實體動作的部署週期。
Physical AI 戰場的三雄割據:高通、AMD 與 NVIDIA 的佈局盤算
幾乎高通宣布收購 PickNik 的同時,超微(AMD)亦宣布以高達 82 億美元收購由李飛飛創辦的世界模型新創公司 World Labs,使整體科技產業的 Physical AI 爭霸態勢趨於白熱化。原本由 NVIDIA 憑藉 Omniverse 與 Isaac 生態獨霸的實體 AI 戰場,瞬間演變為三家晶片巨頭截然不同的戰術切入點。
NVIDIA 的優勢在於建構了一套極度強大卻封閉的「全棧帝國」。從雲端 3D 世界模擬與合成數據生成的 Cosmos 與 Omniverse 平台,到中層的 Isaac ROS 軟體開發套件,再到端側的 Jetson / Thor 機器人超級晶片,NVIDIA 以 CUDA 護城河緊緊扣住開發者。然而,這種高度整合的閉環體系,也讓廣大機器人製造商面臨被單一廠商綁架的潛在疑慮。
相比之下,AMD 與高通則呈現出「雲端與邊緣聯手」的開源包夾戰略。AMD 選擇從「雲端世界模型」攻入,透過收購 World Labs 掌握生成式 3D 空間幾何與真實物理模擬能力,意圖將龐大的空間 AI 訓練與數位雙生模擬負載鎖定在自家的 Instinct GPU 伺服器上。高通則由「邊緣執行端」扎根,透過鎖定 MoveIt 開源生態,將 Dragonwing 晶片直接深入至全球無數實體機器人的小腦中。
兩大併購案的戰術維度與軟硬體重心的對比,清晰勾勒出各家巨頭對 Physical AI 的不同理解:
| 戰略維度 | 高通 × PickNik Robotics | AMD × World Labs | NVIDIA (Omniverse / Isaac) |
|---|---|---|---|
| 收購與技術核心 | 運動規劃與開源小腦(MoveIt、逆運動學解算、即時避障) | 空間 AI 與世界模型(3D 場景重建、物理幾何推論) | 全棧封閉模擬與硬體生態(Cosmos、Isaac ROS、Thor 晶片) |
| 軟硬體著陸點 | 邊緣端 / 機載控制器(Qualcomm Dragonwing, Arduino) | 雲端數據中心 / 模擬伺服器(AMD Instinct GPU) | 雲端模擬至邊緣超算(Nvidia GPU 至 Jetson/Thor) |
| 生態系策略 | 擁抱開放生態(承諾 MoveIt 保持 Open-Source,支援多硬體平台) | 軟體定義硬體(將前沿模型融入 ROCm 生態與晶片設計) | 縱向深度整合(綁定 CUDA、Omniverse 與專屬硬體) |
| 解決的核心痛點 | 解決「AI 決策如何流暢、安全地轉化為實體機械動作」 | 解決「實體 AI 缺乏真實世界訓練數據與空間理解力」的困境 | 解決「從數位雙生訓練到端側部署的全流程一致性」 |
產業影響:開源生態的重塑與具身智能落地
高通承諾收購完成後,MoveIt 1 與 MoveIt 2 將繼續維持開源社群導向,並保持對第三方硬體平台的相容性。這一立場對於全球機器人開發者而言至關重要,但不可否認的是,晶片巨頭的入主必然會深遠地重塑開源機器人生態的發展軌跡。
首先,「晶片與軟體的深度協同設計(HW/SW Co-design)」將成為常態。過往 MoveIt 演算法多運行於泛用型的 CPU 平台上,在進行高自由度雙臂手臂或人形機器人的全動態軌跡計算時,往往面臨運算延遲與功耗過高的挑戰。高通接手後,能將 MoveIt 關鍵的矩陣計算與逆運動學求解器,直接進行硬體加速,下放至 Dragonwing 的異質架構(CPU/NPU/DSP)中。這將使低功耗的端側晶片也能流暢處理極其複雜的肢體控制,顯著降低具身智能終端的硬體門檻與成本。
其次,這標誌著 Physical AI 的開發正規軍全面接管傳統的機器人設計。過去機器人製造商往往需要花費數年時間自研控制軟體或整合零散的開源套件,軟體維護成本高昂。高通透過將晶片、AI 推論框架、開源 ROS 2 底層與 MoveIt 運動控制進行「一站式」打包,正在複製當年 Android 在智慧型手機市場的推廣模式——讓硬體製造商專注於本體機構設計與市場開發,底層軟硬體交由晶片巨頭全權代勞。
結論
高通併購 PickNik Robotics 的事件,是 AI 產業發展歷史性轉折的一個縮影。當純粹的文字與圖像對話模型邊際效應逐漸遞減,科技巨頭們意識到,AI 真正發揮千億美元商業價值的舞台,在於製造業倉儲、醫療輔助、農業採收以及家庭服務等實體物理場景。
在這場剛拉開序幕的實體 AI 大戰中,單純宣傳晶片具備多少 TOPS 的算力數字已不足以建立壁壘。無論是高通買下 PickNik 以掌握機器人「小腦」,還是 AMD 併購 World Labs 以奪取空間「大腦」,都顯示出晶片大廠的戰略重心已經全盤轉向「搶占 Physical AI 底層架構的標準制定權」。
展望未來,隨著邊緣算力與物理運動控制的無縫銜接,開發者從訓練一個視覺大模型到讓實體機器人精準執行任務的時間,將從過去的數月縮短至數天。而高通藉由掌控 MoveIt 生態,極有可能在未來的具身智能時代,將其影響力延伸至全球每一台具備感知與操縱能力的機器人機體之中。
(責任編輯:歐敏銓)
》延伸閱讀:
- 從高通併購PickNik看科技巨頭的Physical AI技術佈局 - 2026/10/07
- 超越VLA、重塑機器人操控 NVIDIA詳細解析WAM - 2026/10/07
- AI Server增量需求支撐 第四季記憶體合約價維持漲勢 - 2026/10/05
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!