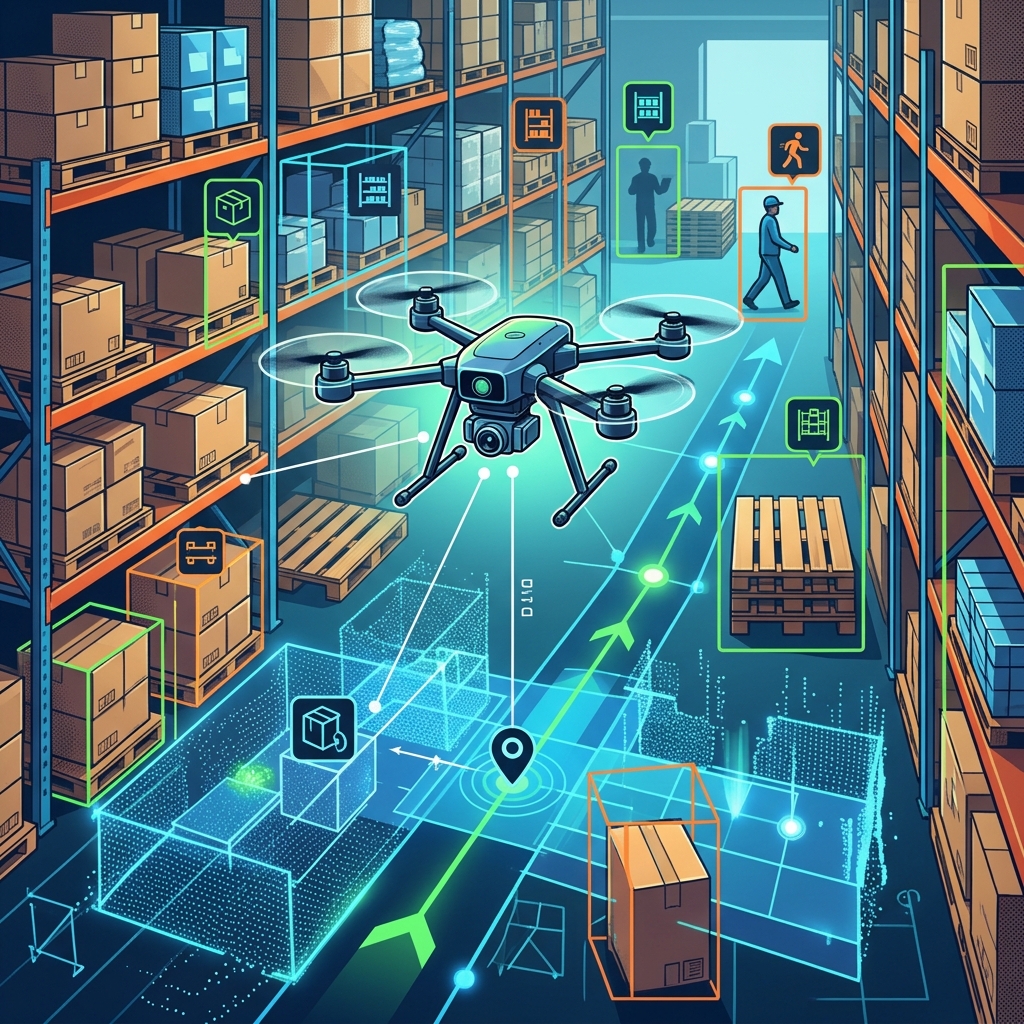
在無人機行業中,「自主導航」往往被誤解為一種在所有環境下都能通用的能力。然而,這是一個美麗的誤會。絕大多數市售產品的自主性,本質上是一種在基礎設施許可下的自動化:它們極度依賴 GPS 訊號與外部通訊連線。當載具進入 GPS-Denied(無衛星訊號)環境——例如複雜的工業封閉空間、地下礦坑、幾何重複的大型倉庫,甚至是電力設施巡檢時遭遇到強烈的電磁干擾——這些看似高科技的自動化無人機便會瞬間崩潰。
真正具備高抗擾性的「自主」無人機,必須終結對外部基礎設施的依賴。它們必須依靠完全機載(onboard)的感測器系統、異質算力平台以及智慧感知演算法,在未知、黑暗、低紋理的真實物理世界中獨立運作,思考並定位自身姿態與空間位置。
為了解決這一核心挑戰,技術演進正經歷一個關鍵的飛躍:從單一感測器的幾何計算,走向多模態感測器的深度緊耦合融合,並導入邊緣語義 AI(Semantic AI)。這一進化路徑將定位技術從單純的數學計算提升到了物理理解。本文將解構這一機載智慧核心,探討其如何突破幾何限制,在極限環境下實現厘米級真正自主導航。
技術核心演進:從盲目計算幾何到智慧理解物理
要理解在無衛星干擾下實現自主導航的難點,我們必須清晰理解三大主導性技術架構的特性差異。傳統的 SLAM 技術(同時定位與建圖)往往是「幾何主導型」,依賴硬體的幾何約束能力與數學矩陣運算。
表1:三大 SLAM 技術架構簡介與特性比較
| 技術類型 | 核心感測器與機制 | 幾何特徵依賴度 | 視覺紋理依賴度 | 算力需求 (SWaP) |
|---|---|---|---|---|
| 傳統 VIO (Visual Inertial Odometry) |
相機 + 高頻 IMU (如 VINS-Mono, ORB-SLAM3) |
中度依賴 (需有邊角/紋理) |
極高依賴 | 極低 (極適合小型機載系統) |
| LiDAR-SLAM (Laser-based SLAM) |
3D/固態 LiDAR + IMU (如 LIO-SAM, FAST-LIO) |
極高依賴 (需有空間輪廓) |
無依賴 (不需光線/紋理) |
中度至高度 (點雲匹配需要矩陣運算) |
| Semantic SLAM (語義 SLAM) |
相機/LiDAR + IMU + Edge AI 影像分割/物件偵測 | 高度適應 (可轉為平面/結構約束) |
中度適應 (可運用高階結構) |
極高 (需機載 NPU/GPU 執行神經網路) |
從上述架構比較可以看出,傳統視覺慣性里程計(VIO)在微型載具上具備絕對優勢,重量輕、功耗低,極度適合在低功耗與重量受限(SWaP)條件下運行。然而,它對環境紋理與光照的極高依賴度,使其在工業環境中極易崩潰。相較之下,LiDAR-SLAM 提供厘米級精度,且不受光照影響,具備強大的主動幾何約束能力,但它耗電較大,對微型無人機的續航限制較高。
Semantic SLAM 的出現則是一個革命性的技術突破,它賦予機器人幾何結構理解能力。透過 AI 分割技術理解場景中的物理類別,機能將傳統幾何在低紋理環境下的劣勢轉化為優勢,例如捕捉牆面邊界與天花板燈具陣列。這種技術不僅用於導航,還能即時將姿態綁定至特定電子設備進行精細巡檢,但代價是必須消耗龐大的機載 AI 算力。
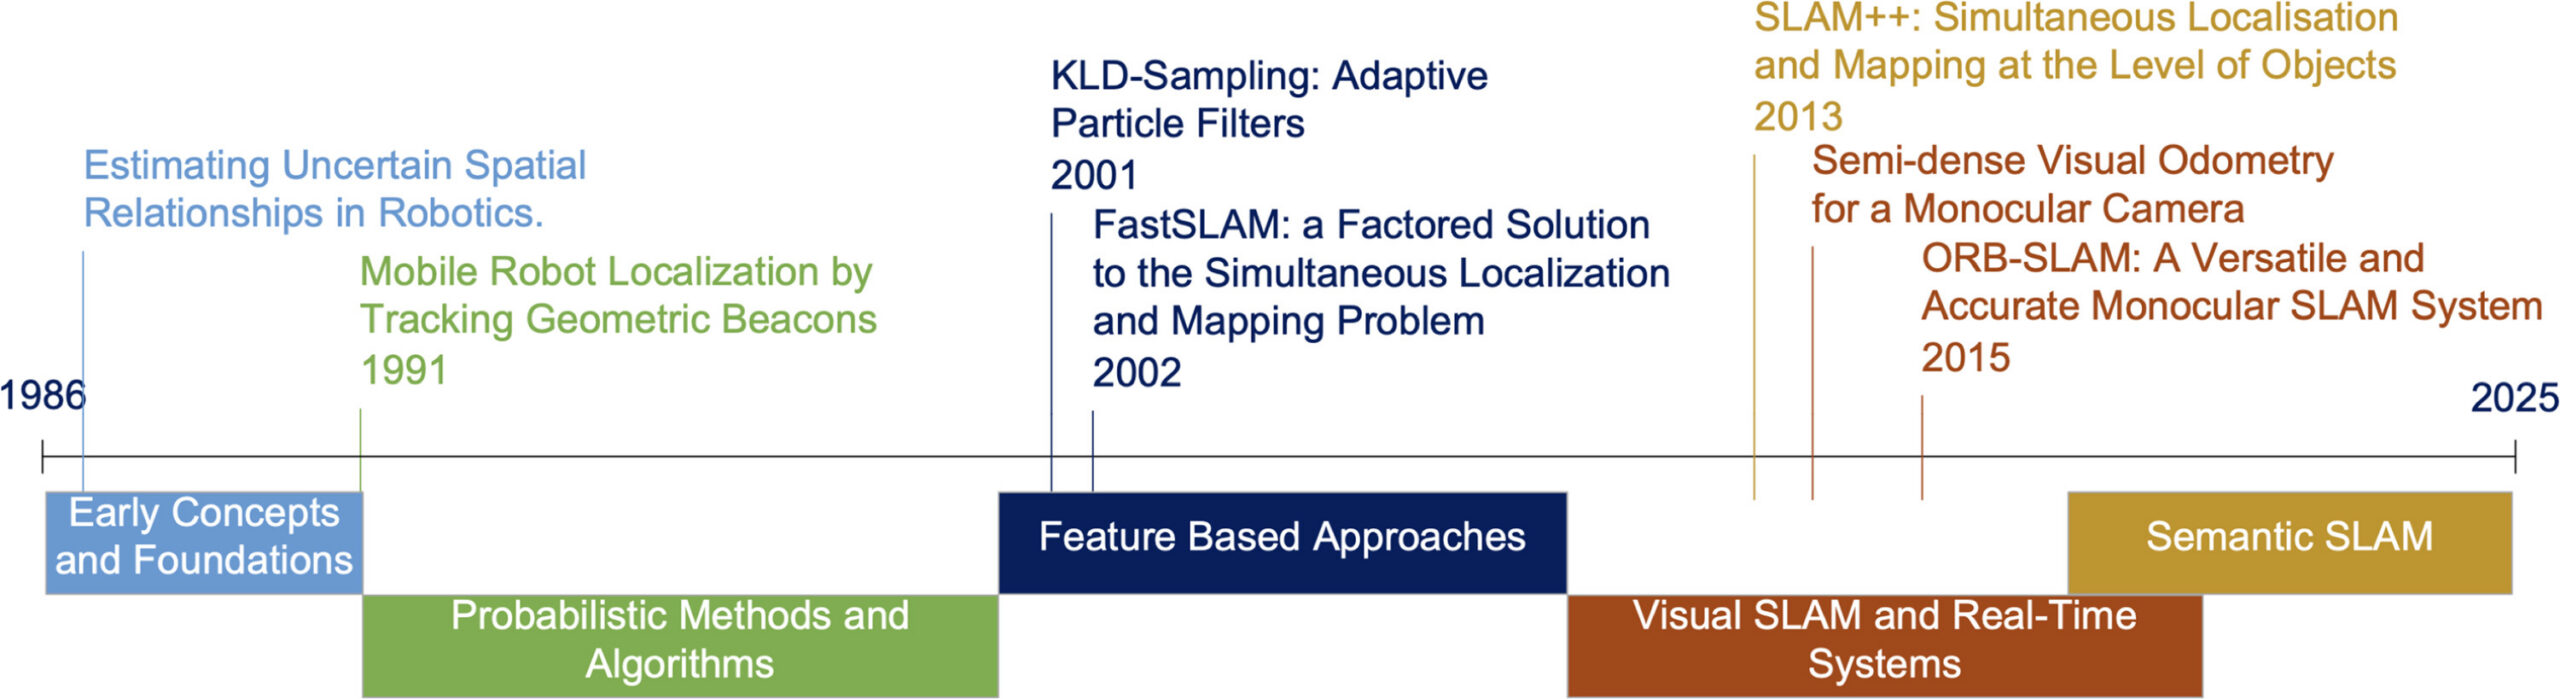
SLAM技術發展史(source)
工業極限場景:強健性與精度的關卡
理解了技術選型的數學前提,讓我們深入分析倉庫、礦坑與電力巡檢等典型工業環境對這三類技術的強健性(Robustness)挑戰。這是一個涉及物理極限與嵌入式硬體限制的關卡。
表2:三大工業場景綜合評估
| 場景環境特徵 | 傳統 VIO 強健性 | LiDAR-SLAM 強健性 | Semantic SLAM 魯棒性 |
|---|---|---|---|
| 倉庫 (Warehouse) |
⚠️ 低 (特徵點消失,幾何漂移極大) |
⚠️ 中 (長走廊易幾何退化,但定位精準) |
✅ 最高 (剔除動態物件,識別 static 錨點) |
| 礦坑 (Mining) |
❌ 幾乎無效 (無光+粉塵干擾視訊) |
✅ 最高(標配) (主動式雷射不受 darkness 影響) |
受限視覺 (除非基於 LiDAR Semantic) |
| 電力巡檢 (Power) |
⚠️ 中 (光照充足但細長線路難捕捉) |
✅ 高 (精準礙子/電線細節復原) |
✅ 高 (精準辨識組件,安全距離巡檢) |
表3:三維度效能指標綜合比對
| 指標 | 傳統 VIO | LiDAR-SLAM | Semantic SLAM |
|---|---|---|---|
| 強健性 | ✅ 中 | ✅ 高 (黑暗環境最強) |
✅ 最高 (幾何退化對抗強) |
| 算力消耗 (SWaP) | ✅ 低 (耗電 < 5W,輕量) |
✅ 中度 (耗電 10W-25W,耗電) |
❌ 高 (耗電 15W-60W,需強大晶片) |
| 精確度 | ⚠️ 中 (漂移顯著) |
✅ 最高 (厘米級 ≈ 1-3cm) |
✅ 最高 (厘米級精度,優化全域閉環) |
結合上述指標,我們可以明確定位在不同環境下的技術生存率。在礦坑環境中,完全黑暗使得視覺感測器失效,主動式的雷射 LiDAR 是唯一解答,且點雲匹配在不規則岩壁上具備強烈幾何特徵,是標準配置。在電力設施巡檢中,磁力計受到干擾不可信賴,必須依靠幾何約束厘米級復原絕緣子與輸電線路。
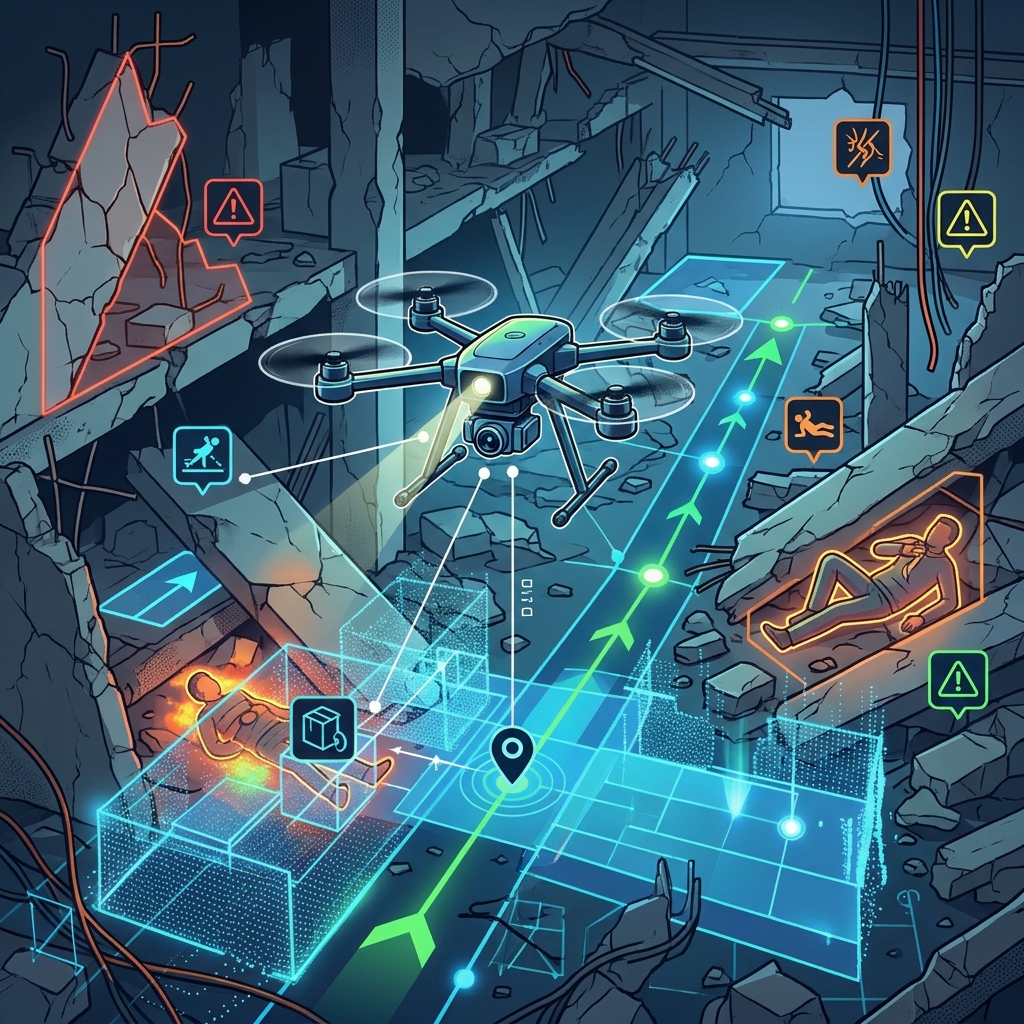
而在自動化倉庫這種大面積白牆(低紋理、無幾何特徵)、長走廊、重複度高貨架的環境中,傳統 VIO 將瞬間崩潰,LiDAR-SLAM 則存在幾何混淆風險。此時,Semantic SLAM 的動態物件過濾與全域閉環優化,利用天花板燈具陣列作為高階結構約束,解決了漂移誤判,展現出最高穩定度。
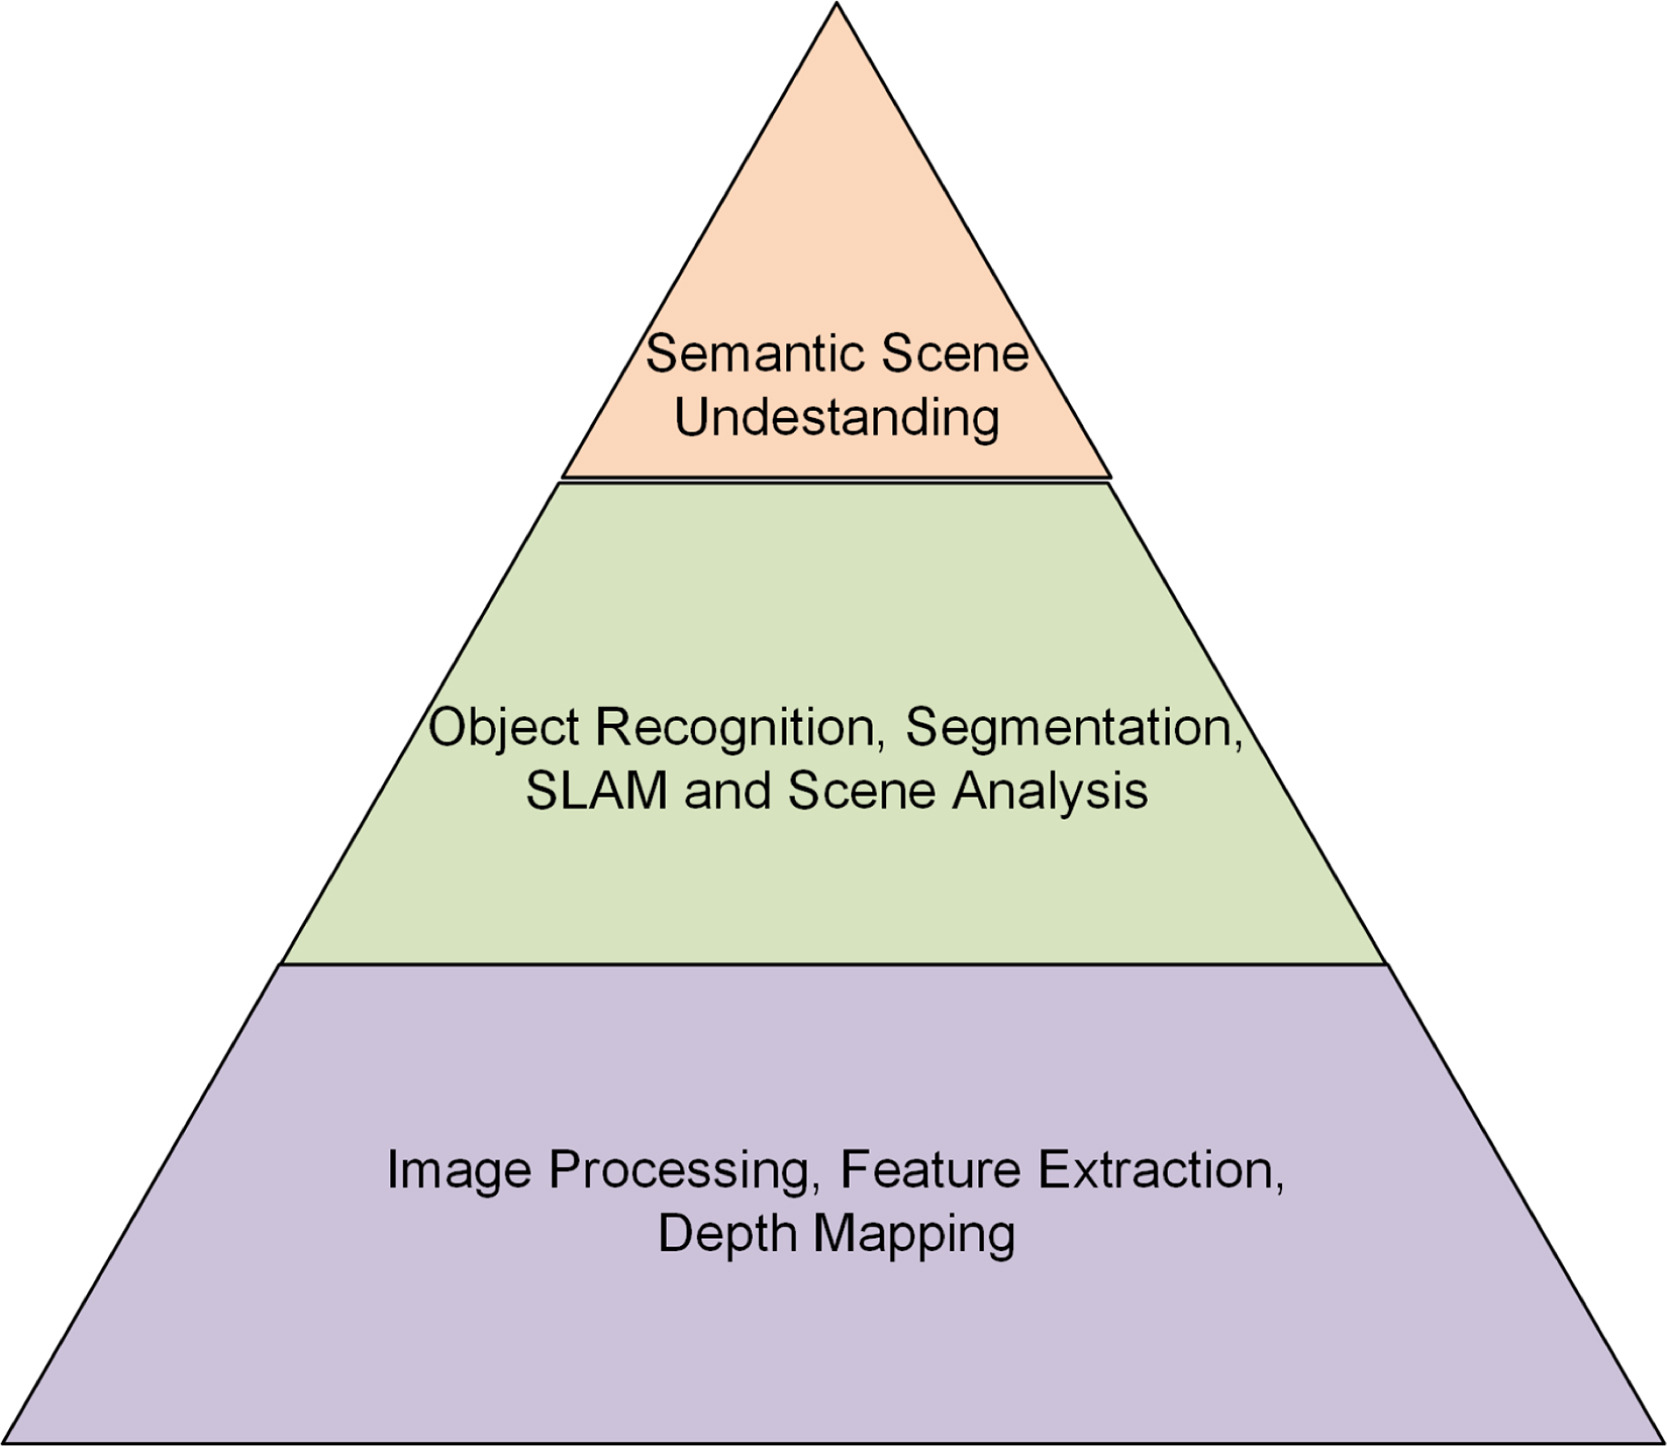
Semantic SLAM系統的層次結構(source)
機載硬體架構:跨感測器微秒級同步
未來的機載導航智慧系統,要求降低甚至排除對外部通訊基礎設施(如 GPS 與雲端連線)的依賴。這對硬體設計提出了極致要求,最忌諱資料時間差與相對位置改變。
在系統硬體架構中,所有感測器必須鎖定在同一個剛性基座上。透過硬體觸發訊號來同步相機曝光與 IMU 的採樣時刻,並將雷射 LiDAR 時間戳記鎖定在微秒級別的誤差範圍內。在異質晶片架構中,邊緣 AI 加速器專責執行輕量化神經網路,多核 CPU 則負責高頻 IMU 預積分與圖優化,為下遊的飛行控制器提供穩定的姿態估計。
演算法融合深度:鬆耦合與緊耦合的架構抉擇
在多模態融合演算法實現上,鬆耦合(Loosely Coupled)與緊耦合(Tightly Coupled)架構決定了系統的底層性能上限。
在鬆耦合架構中,VIO、LiDAR-SLAM 與語義模組各自作為獨立的子系統運作,算出獨立的姿態與協方差後,再交由擴展卡爾曼濾波器(EKF)進行融合。這種設計的優點是模組化極佳且算力消耗較低,但缺點是丟失了感測器層級的原始交叉約束。如果視覺在白牆退化,而 LiDAR 在長走廊退化,鬆耦合系統因為無法共享底層原始數據特徵,整體估計仍會失敗。
相較之下,緊耦合架構不計算中間的子姿態,而是將 IMU 原始觀測量、視覺像素特徵點與 LiDAR 原始面或線特徵,連同語義約束一起丟入同一個因子圖優化器進行全域非線性優化。儘管數學計算代價極高,但即使只剩下極少數視覺點與單個平面,只要結合 IMU 預積分,系統依然能求解出唯一的穩定姿態,是目前極限工業巡檢的防空標竿。
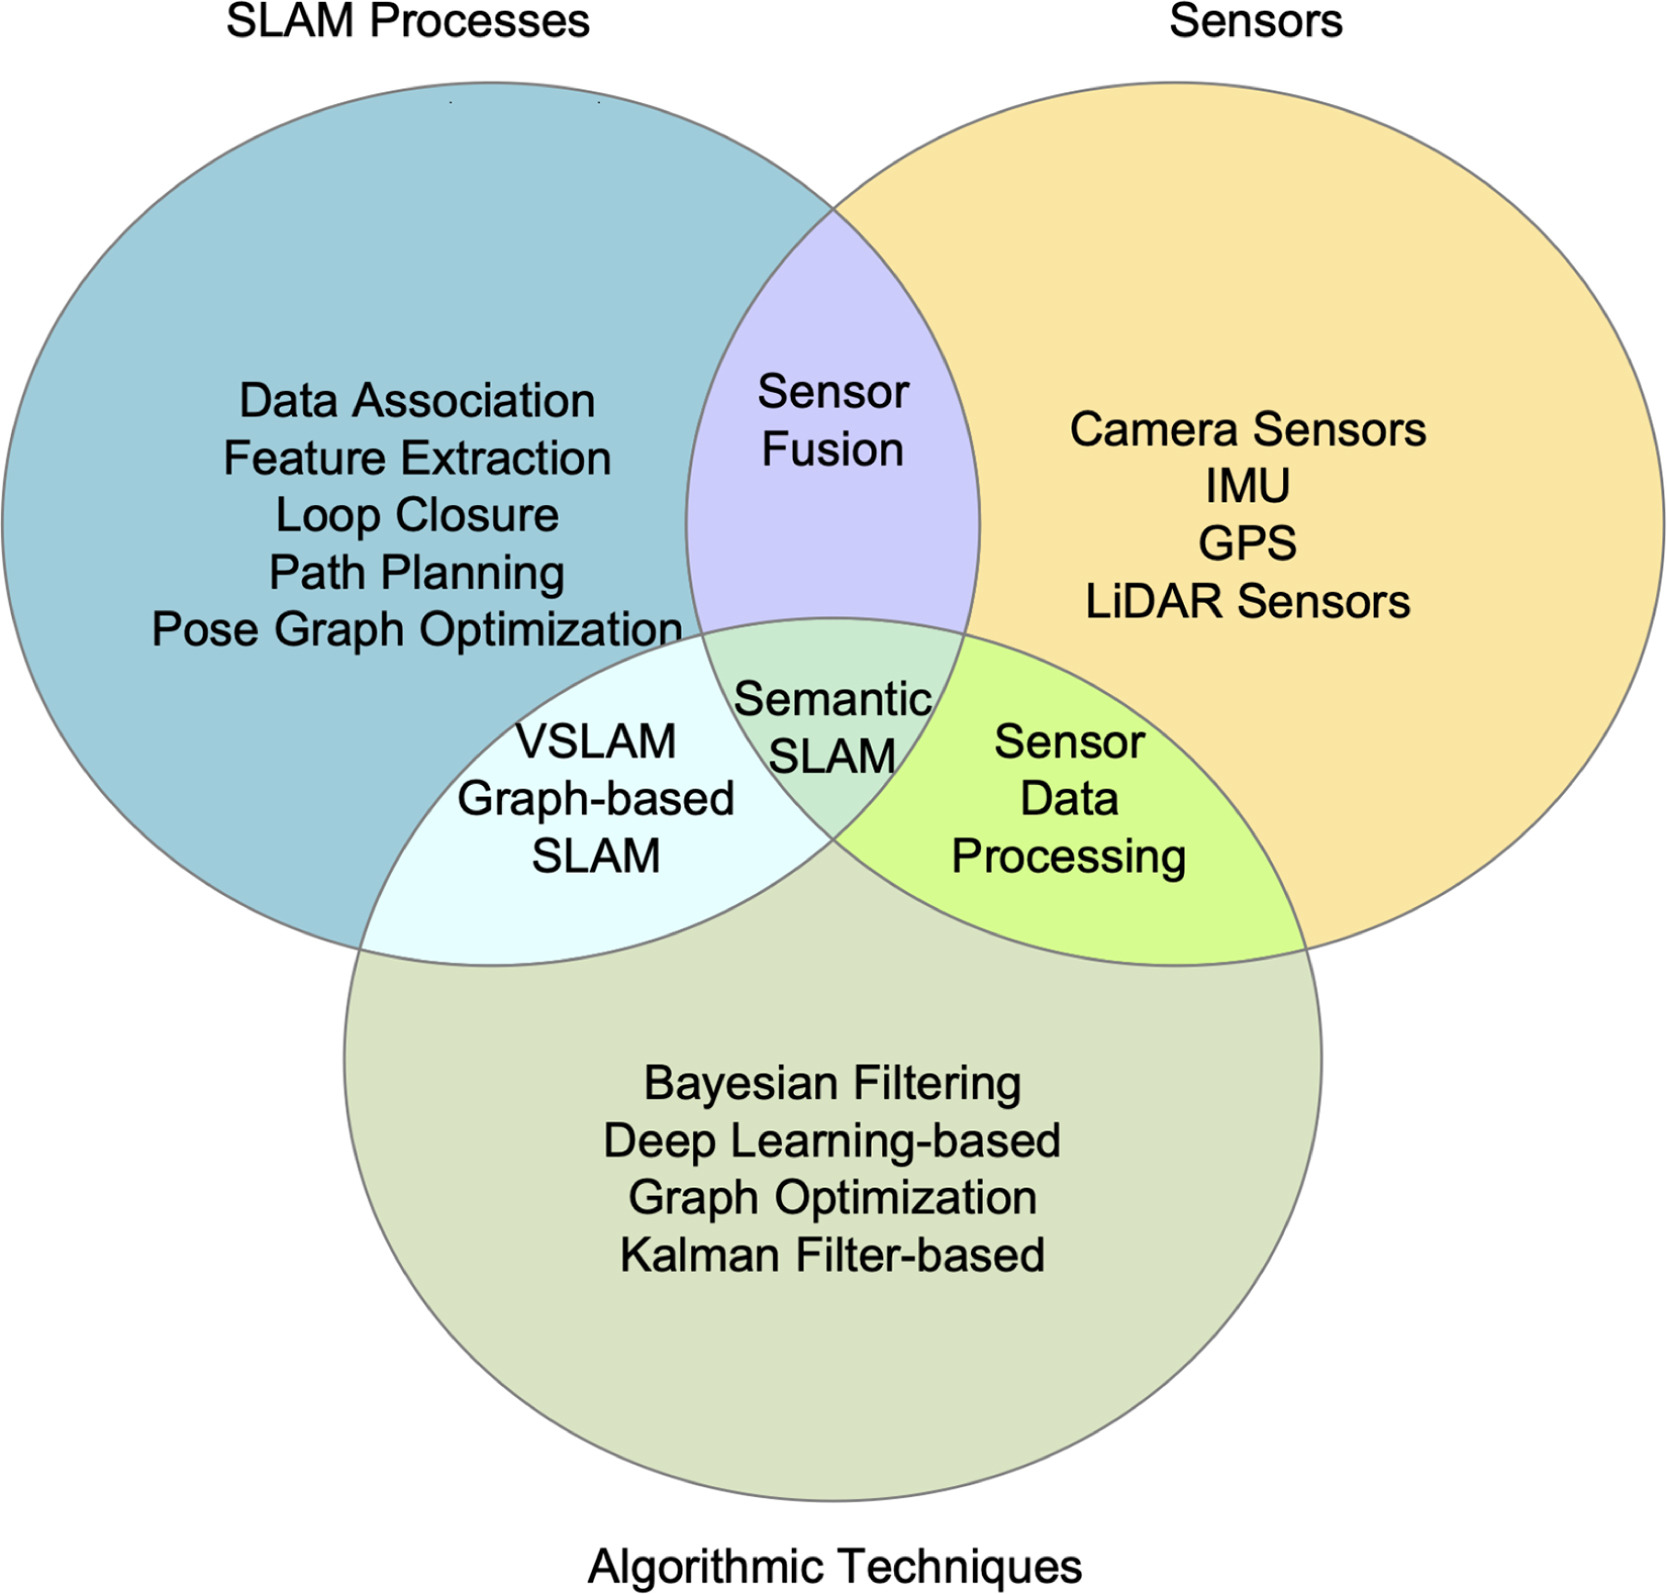
SLAM系統中程序、感測器和演算法的整合(source)
Semantic SLAM 如何突破幾何限制:技術實作邏輯
Semantic SLAM 的核心突破,在於將邊緣 AI 的圖像分割與傳統的空間定位建圖進行深度結合。在實作邏輯上,機載邊緣 AI 能以極高幀率對每幀影像進行語義分割。當檢測到行人或車輛等動態物件時,演算法會建立動態語義遮罩(Semantic Masking),直接將落在該區域的特徵點協方差設定為無限大,即時將其剔除。這避免了動態目標破壞多視角幾何的前提,確保系統優化完全基於靜態背景。
在面對大面積白牆或缺乏點特徵的環境時,語義 SLAM 會自動切換為結構線索追蹤模式。系統不再拘泥於尋找角落點,而是追蹤牆腳線、柱子的垂直線或天花板邊緣,將這些邊界轉化為強力的幾何約束。
同時,系統將傳統 SLAM 的無名點雲聚類為物體級別的關鍵點標註(Object-level Landmarks)。演算法將門框或立柱建模為 3D 幾何實體,追蹤無人機相對於該語義物體的相對姿態。當無人機繞行一圈回到原點時,即使環境光線發生劇烈變化,系統只要辨識出原有的語義實體陣列,就能迅速達成高質量的語義閉環修正,徹底消除長距離飛行累積的漂移誤差。
結語
多模態感測器融合與邊緣 AI 語義感知的結合,標誌著無人機導航技術進入了全新的階段。這種設計不再被動等待傳統幾何特徵點的出現,而是能像生物一樣主動理解物理環境的邊界與結構,從根本上解決了低紋理環境下的定位崩潰問題。
透過在異質機載平台上實現 LiDAR、視覺、慣性導航與語義 AI 的緊耦合優化,無人機能夠在完全剝奪 GPS 訊號與雲端連線的極限場景中,維持厘米級的定位精度。這不僅僅是演算法數學層面的疊加,更是將無人機導航從純粹的幾何計算,推進到了具備情境感知與物理理解的真自主時代,為未來工業探勘與極限環境作業奠定了堅實的技術基石。
》延伸閱讀:
The Autonomy Paradox: Engineering Resilient Navigation in GNSS-Denied and Contested Environments
白皮書:Semantic SLAM: A comprehensive survey of methods and applications

- 【GPS-denied導航】Semantic SLAM如何做到真實自主導航? - 2026/11/11
- 【GPS-denied導航】四大SLAM 技術走向匯流趨勢剖析 - 2026/11/09
- 你是我的眼!無人機靠地端VSLAM打破GPS-denied限制 - 2026/11/02
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!