近年來,隨著地緣政治衝突加劇造成的電磁干擾,以及地下工程探勘、密閉空間自動化巡檢的需求劇增,自主系統對於衛星訊號的依賴正遭遇前所未有的挑戰。過往被視為「定位備案」的無 GPS 導航技術(GPS-Denied Navigation),如今已正式躍居無人機、四足機器人及自動駕駛載具等自主設備的核心防線。當衛星遮蔽或訊號遭遇惡意干擾時,機器人如何憑藉自身感知在未知與惡劣環境中昂然前行?這場技術變革不僅重新定義了自主導航的邊界,更全面開啟了各領域落地應用的新紀元。
》延伸閱讀:你是我的眼!無人機靠地端VSLAM打破GPS-denied限制
多源融合與端側 AI 的技術新浪潮
傳統導航系統嚴重依賴 GPS/GNSS 獲取絕對地理座標,然而在都市峽谷、長隧道、地下礦坑或電磁反制區域,衛星訊號極易失鎖或遭受惡意欺騙。現代無 GPS 導航技術的演進,核心在於拋棄單一傳感器的依賴,全面轉向端側人工智慧與多源傳感器深度融合(Multi-Sensor Fusion)的新世代架構。
在視覺與光學層面,視覺同步定位與建圖(Visual SLAM)及深度學習里程計(如 DPVO)大幅突破了過往對運算資源的苛刻要求。藉由多鏡頭動態捕捉環境特徵點並結合高頻慣性測量單元(IMU),系統能在光照劇烈變化或低紋理環境下維持極高的推算穩定度。正如同 MakerPRO 在專題探討中特別指出的,無人機如何突破 GPS Denied 環境的關鍵,就在於透過在地視覺慣性導航(VIO / Visual SLAM)來彌補訊號盲區,利用端側 AI 運算將幾何與影像資料即時融合。
與此同時,光學雷達(LiDAR)及合成孔徑雷達(SAR)地貌匹配技術,則讓無人載具能將即時擷取的三維點雲或熱影像,與預先下載的高精地貌資料庫進行動態比對,實現全天候的「看地辨位」。更前沿的技術則延伸至地磁導航(MagNav)與量子感測(Quantum Sensing),透過測量地球磁場微小差異或量子狀態變化,提供完全不發射電磁訊號且毫無累積誤差的絕對定位能力。
四足機器人的實境突破:GraphNav
在諸多無 GPS 落地場景中,四足機器人(機器狗)在複雜工業巡檢中的表現格外亮眼。以波士頓動力(Boston Dynamics)Spot 機器狗所配備的 GraphNav 自主導航系統為例,這套系統展現了高度成熟的拓撲幾何導航智慧。
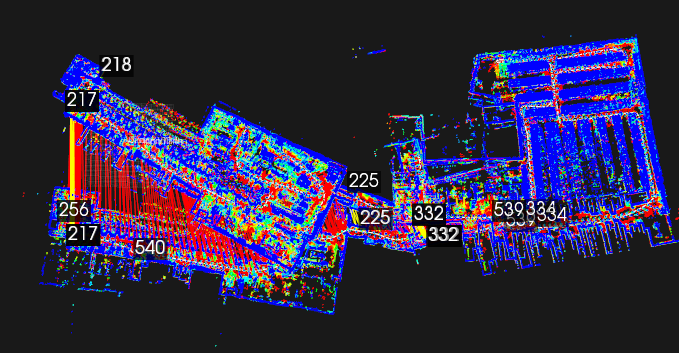
當 Spot 機器狗踏入完全屏蔽衛星訊號的核電廠機房、高壓變電所或深層隧道時,系統並非依賴傳統龐大且耗費算力的全局三維地圖,而是採用靈活的「拓撲點陣圖(Graph of Waypoints)」概念。機器人在首次行經目標路線時,會自動擷取周遭的光學特徵與 LiDAR 幾何點雲並建立無數航點,航點之間則由運動學幾何向量相連。
當機器人執行自主巡航時, GraphNav 透過即時比對當前影像與點雲數據,輔以閉環檢測(Loop Closure)來動態修復慣性推算帶來的累積誤差。更關鍵的是,當機器狗於濕滑地面滑倒或遭遇未預期障礙物時,底層的模型預測控制(MPC)能實時補償足端滑移,並允許機器人在偏離既定軌跡數公尺的範圍內進行自主動態避障,隨後精準回歸既定路線。
》延伸閱讀:GraphNav Map Structure白皮書
四大 SLAM 技術綜合評析
在現代自主載具的感知架構中,定位與建圖技術可以從兩個核心軸線進行剖析:一是「硬體感測器維度」(Visual SLAM vs. LiDAR SLAM),二是「軟體資訊理解維度」(Geometric SLAM vs. Semantic SLAM)。這四者互相交織,決定了機器人的感知精度與任務執行深度。
- Geometric SLAM(幾何 SLAM): 只關心空間的物理幾何形狀與障礙物距離。透過點雲或圖像邊角點,將空間抽象化為可通行通道與障礙邊界。其優點是算力需求低、建圖速度快、幾何精度高,但缺乏對環境中物件類別的認知。
- Semantic SLAM(語意 SLAM): 在幾何地圖的基礎上,結合端側深度學習(如語意分割)賦予環境點雲高級別的語意標籤(如「這是椅子」、「這是動態行人」)。這使機器人不僅能進行高級別任務引導(如「避開車輛走到門口」),還能在動態人車流環境中主動過濾移動特徵點,大幅提升定位強健性。
- Visual SLAM(視覺 SLAM): 透過相機擷取影像特徵進行空間姿態推算,硬體成本低、重量輕且具備豐富的圖像語意,極適合搭載於功耗敏感的微型無人機與輕量化機器人上。
- LiDAR SLAM(雷射雷達 SLAM): 利用雷射脈衝主動測距,提供毫米至公分級的高精度三維點雲,完全不受晝夜光照與極端暗照影響,是地下礦坑、無光隧道等惡劣環境的主流選擇。
為了更清晰展示這四種技術的軟硬體特徵與空間理解維度,下表從多個關鍵指標進行比較:
表一:四大 SLAM 技術特性綜合比較表
| 比較維度 | Geometric SLAM | Semantic SLAM | Visual SLAM | LiDAR SLAM |
|---|---|---|---|---|
| 維度歸屬 | 軟體 / 幾何邏輯層 | 軟體 / 語意與 AI 理解層 | 硬體 / 視覺感知層 | 硬體 / 雷射雷達感知層 |
| 主要數據來源 | 幾何點雲、深度圖、特徵點矩陣 | 影像/深度圖 + AI 深度學習神經網絡 | 雙目相機、單目/RGB-D 鏡頭 | 旋轉式或固態 3D LiDAR |
| 環境理解層級 | 空間幾何形狀與邊界結構 | 高(包含物體類別、動靜態屬性) | 中(可包含圖像語意但需額外解析) | 中低(僅提供精確幾何形狀,無顏色) |
| 動態物體處理 | 較差(移動人車易造成飄移與殘影) | 極佳(能經由 AI 分割主動過濾動態干擾) | 中等(需結合強健 VIO 演算法補償) | 中等(主要依賴前後點雲配準過濾) |
| 算力與硬體開銷 | 較低(適合邊緣運算 MCU) | 極高(強烈依賴 NPU / GPU 推論) | 較低(鏡頭硬體便宜且輕便) | 較高(雷達昂貴且體積重量較大) |
| 光線適應能力 | 視感測器而定(雷達高、視覺低) | 視感測器而定(強烈受光照變化影響) | 較差(完全無光或光線劇變時易失效) | 極強(主動雷射測距,不受光照影響) |
| 最適合之場景 | 高精度實態導航與幾何避障 | 語意任務導航、動態環境地圖維護 | 語意辨識、視覺巡檢與輕量無人機 | 地下礦坑、無光隧道與地形高精建模 |
針對無人機、機器狗、物流 AMR 及自駕車等不同載具型態,無 GPS 導航技術亦發展出相應的落地應用架構與整合模式:
表二:四大類自主載具之無 GPS 導航落地應用比較表
| 載具類型 | 主要無 GPS 應用場景 | 核心定位導航技術組合 | 關鍵挑戰與突破方向 |
|---|---|---|---|
| 四足機器人(機器狗) | 變電所巡檢、地下礦坑探勘、核電廠維護 | 拓撲圖導航(GraphNav)、LiDAR SLAM、足端 MPC 控制 | 足端滑移補償、立體微地形動態避障與姿態修復 |
| 無人機(UAV) | 電磁干擾戰區偵查、隧道與採礦 3D 建模 | 光學流(Optical Flow)、衛星影像地貌匹配、3D LiDAR | 嚴格的重量與功耗限制、高速飛行下的動態 blur 消除 |
| 自主移動機器人(AMR) | 智慧物流倉庫、密閉式工廠物料搬運 | 雷射 LiDAR SLAM、二維碼/UWB 輔助修正、輪速計 | 龐大金屬棚廠內的毫米級動態定位與多機協同避障 |
| 自動駕駛車輛(AV) | 超長海底隧道、都市高樓峽谷、地下停車場 | 車載視覺 SLAM、高精地圖(HD Map)比對、車輪里程計 | 高速行駛下的多徑效應排除與長距離累積誤差抵銷 |
台灣研發進展與產業生態鏈
台灣在 GPS-Denied 導航與自主定位技術的發展上近年表現亮眼,主要受到「軍用商規」無人機國防自主需求以及「智慧製造、半導體無人車(AMR)」強烈需求的拉動,展現出「學術前瞻 + 國家法人 + 產業落地」的堅實生態系。
1. 國家級研究單位與法人機構
- 國家中山科學研究院(中科院): 針對戰術電磁干擾與衛星訊號拒止環境,開發軍用級光學流(Optical Flow)與衛星影像地貌動態匹配(Map Matching)技術,結合高精度 IMU,確保無人機在完全無 GPS 情況下仍能執行自主巡航與精準打擊。
- 工業技術研究院(工研院): 專注於工業級無人機與 AMR 之多源感測器融合 SLAM。包含開發適用於橋樑下方(GPS 陰影區)與高壓電塔巡檢的 LiDAR+VIO 無人機,以及半導體廠區無軌雷射/視覺 SLAM 導航系統。
- 金屬中心(MIRDC): 針對地下管道與隧道探勘,發展配備多光源視覺與固態 LiDAR 的小尺寸無人載具,實現無光、無衛星訊號下的自動 3D 空間建模。
2. 學術研究機構的前瞻突破
- 國立臺灣大學(NTU): 機器人團隊針對濃煙、漆黑等極端搜救環境,主導熱感應影像結合慣性導航(Thermal-Inertial SLAM)研究,突破傳統 Visual SLAM 易因無光或濃煙失效的瓶頸。
- 國立成功大學(NCKU): 憑藉航太深厚積累,投入衛星/非衛星複合導航、地磁導航(MagNav)與航太級 MEMS IMU 的動態誤差補償演算法。
- 國立陽明交通大學(NYCU): 著重於端側 AI 邊緣運算(Edge AI)加速,將 complex 3D LiDAR SLAM 與語意分割模型部署於低功耗 Jetson 晶片,實現高效能即時避障。
3. 產業落地與商業化廠商
- 軍工與無人機領域: 經緯航太(GEOSAT)與雷虎科技(Thunder Tiger)積極導入 VIO 與 AI 視覺地貌匹配技術,使戰術偵查無人機與水下機器人在拒止環境下保有自主返航能力;中光電智能機器人(CIR)則主打全自主巡檢無人機,配備機載 3D 視覺與雷射雷達,實現地下廠區與長隧道的無人化巡邏。
- AMR 與工業自動化領域: 鴻海科技集團(Foxconn)與達明機器人(TM Robots)全力佈局工業 AMR,將 LiDAR+Vision SLAM 與 AI 語意辨識結合,適應龐大金屬棚廠與複雜動態的人車混雜場域;友達光電(AUO)則在自家智慧工廠導入高精度室內無 GPS 定位系統(UWB + 2D/3D SLAM),達成千台 AMR 的精密調度。
結語
無 GPS 導航技術的蓬勃發展,徹底打破了現代自主系統對外部衛星基礎設施的依賴枷鎖。從 Boston Dynamics Spot 利用 GraphNav 穿梭於無光的地下管溝,到戰術無人機在強電磁干擾環境下憑藉光學流與地貌匹配精準執行任務,導航技術已從「單點測量」演進為「多模態感知與動態適應」的複合體系。
未來的機器人與無人機必然是硬體端側運算與多感測器融合的集大成者。以 LiDAR 提供精準幾何架構、以視覺提供豐富語意資訊,並由 IMU 與機載端側 AI 進行毫秒級狀態融合作業的「多模態語意幾何 SLAM(Multi-modal Semantic-Geometric SLAM)」將成為行業標準。
隨著台灣在半導體與邊緣運算的優勢進一步發揮,未來的自主載具不僅能在完全無 GPS 的極端環境中暢行無阻,更將推動工業自動化、國防防衛與災害搜救邁向真正的完全自主化時代。
(責任編輯:歐敏銓)
》延伸閱讀
Veriprajna Blog:GPS-Denied Drone Navigation: Why VIO and Edge AI Are the Future

- 【GPS-denied導航】四大SLAM 技術走向匯流趨勢剖析 - 2026/11/09
- 你是我的眼!無人機靠地端VSLAM打破GPS-denied限制 - 2026/11/02
- 2026年8大主流機器人VLA模型比一比 - 2026/10/29
訂閱MakerPRO知識充電報
與40000位開發者一同掌握科技創新的技術資訊!